1Introduction
Puck Radar mesure la distance qui le sépare de ce qui se trouve devant lui, à l’aide d’un radar cohérent à impulsions de 60 GHz, de 0,2 à 7 m avec une résolution et une précision de 1 mm. Il la transmet par LoRaWAN sous forme de distance, de niveau ou d’état occupé/libre. Le radar n’a pas besoin de lumière et mesure donc de la même façon de jour comme de nuit. Il sert typiquement à surveiller des places de stationnement, le niveau d’eau dans les avaloirs et les puits, le niveau de remplissage des cuves, des silos et des conteneurs à déchets, ou la hauteur de neige.
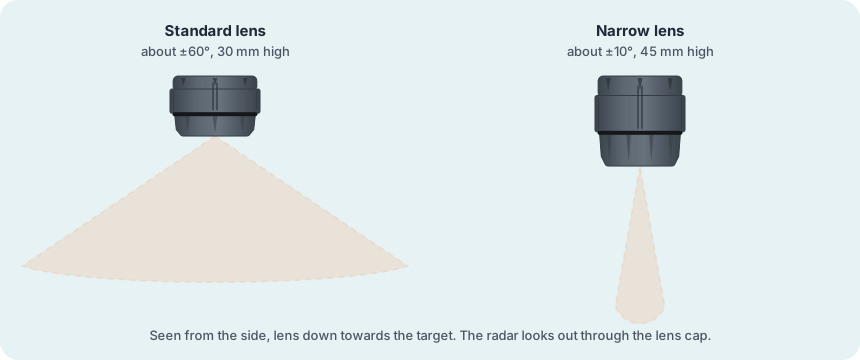
Le boîtier est IP67 et fonctionne de −30 à +80 °C. La pile de 2 100 mAh est remplaçable. Le capteur est livré avec l’une des deux lentilles suivantes :
- Lentille standard : faisceau large d’environ ±60°, hauteur 30 mm, 38 g. Elle convient pour couvrir une surface, par exemple une place de stationnement.
- Lentille étroite : faisceau concentré d’environ ±10°, hauteur 45 mm, 43 g. Elle convient pour une mesure précise à distance, par exemple le niveau d’eau dans un puits ou les déchets dans un conteneur.
Deux cartes, deux logiciels
Puck contient deux cartes électroniques, chacune dotée de son propre processeur :
- La carte radar exécute le firmware du radar et se charge des mesures : méthode radar utilisée, fréquence, plage et seuil. Elle n’a pas d’application VSM.
- La carte LoRaWAN exécute le firmware et une application VSM. Elle gère le réseau et décide quoi envoyer et à quel moment. Elle mesure aussi la température et l’humidité à l’intérieur du boîtier, lit l’accéléromètre pour détecter les mouvements et l’inclinaison, et effectue les balayages Wi-Fi.
Les deux cartes se configurent par LoRaWAN. Sur place, l’application NFC Hugin dialogue avec la carte LoRaWAN, et l’application SweIoT Toolbox avec la carte radar, en Bluetooth (voir Modifier les réglages).
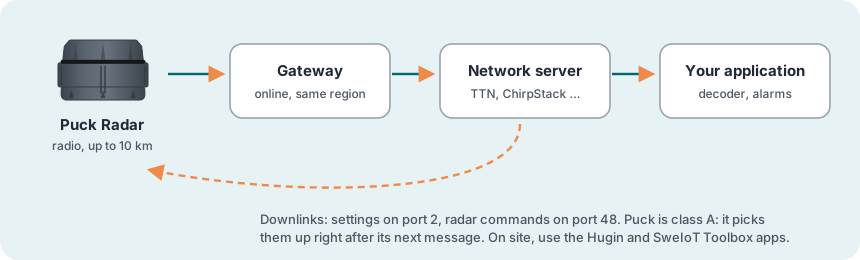
Le capteur fonctionne avec n’importe quel serveur réseau LoRaWAN (LoRaWAN 1.0.4, classe A, OTAA). Ce que la carte LoRaWAN envoie, et à quel moment, est déterminé par une application exécutée sur la Virtual Sensing Machine (VSM) de Sensative. Ce manuel décrit l’application Puck-radar November 2026. Vous pouvez la configurer et la remplacer par une version plus récente, à distance ou par NFC. Sensative peut aussi proposer d’autres applications VSM pour Puck (voir Application installée dans le capteur).
Contenu de la boîte
- Puck Radar, pile en place
- Un adhésif pour surfaces planes
Les clés (DevEUI et AppKey) sont fournies avec les informations de livraison. Les plaques de montage sont vendues séparément ; pour un montage dans un trou percé, aucune plaque n’est nécessaire (voir l’étape 6).
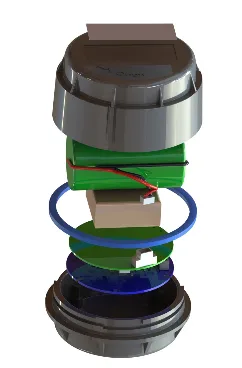
Éléments du capteur
2Avant de commencer
Un capteur LoRaWAN demande un peu plus de préparation qu’un capteur qui s’associe à une box domotique. Réunissez d’abord les éléments suivants :
Il vous faut
- Une passerelle LoRaWAN à portée, sous tension et connectée
- Un compte sur un serveur réseau LoRaWAN (par exemple The Things Network, ChirpStack, Loriot ou Actility), auquel la passerelle a été ajoutée
- Les clés du capteur, c’est-à-dire son DevEUI et son AppKey, qui figurent dans les informations de livraison. Le JoinEUI est le même pour tous les capteurs Puck et Square :
70B3D52C0001D4C3. - De préférence, un téléphone Android équipé du NFC. Il sert à démarrer le capteur et à utiliser sur place les deux applications : Hugin (NFC, pour la carte LoRaWAN ; il faut un compte utilisateur Yggio et que le capteur soit enregistré au nom de votre organisation) et SweIoT Toolbox for Puck & Prism radar sensor (Bluetooth ; gratuite sur Google Play). Ces deux applications n’existent que sous Android. Avec Puck, elles sont d’une grande aide pour bien régler le radar, en particulier pour un nouvel usage. Un iPhone peut démarrer le capteur avec une application de lecture NFC (voir Trouver les antennes NFC), mais ne permet pas d’utiliser ces applications.
- Un décodeur de payload pour les capteurs VSM de Sensative, dans votre serveur réseau ou votre application (voir Décoder les messages)
- Pour obtenir une position : un service cloud qui prend en charge le positionnement Wi-Fi, par exemple Yggio
Choisir l’emplacement
- Champ dégagé : rien ne doit se trouver entre le radar et ce qu’il mesure. De la saleté, de la glace, de l’eau ou des objets sur la lentille ou devant elle affaiblissent l’écho ou produisent un faux écho.
- Derrière une plaque de protection : Puck peut mesurer à travers une plaque plane en plastique, comme un couvercle, avec un effet minime. La plaque ne doit contenir ni verre, ni métal, ni carbone. Vérifiez les mesures avant de fixer définitivement la plaque.
- Métal : vous pouvez monter Puck sur du métal, mais ne l’enfermez pas dans du métal, qui bloque à la fois la radio et le radar.
- Portée : jusqu’à 10 km en visibilité directe et dégagée, beaucoup moins depuis l’intérieur d’un puits ou d’un ouvrage en béton. Vérifiez le signal à l’emplacement définitif (étape 4).
Ce que voit le radar
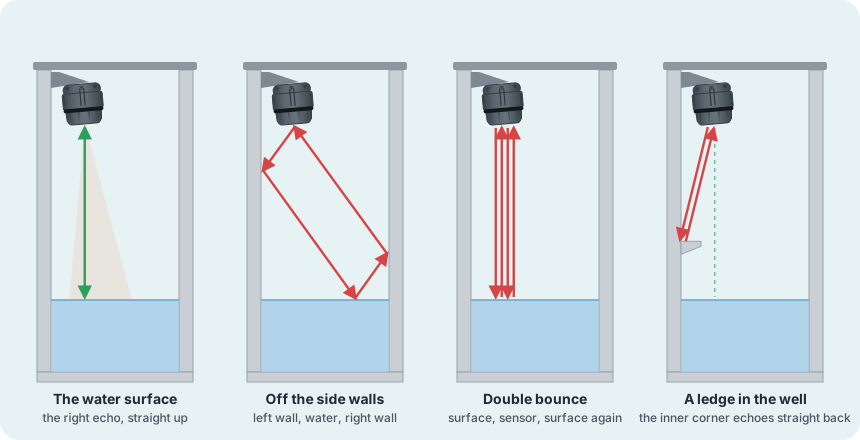
- Ce qui réfléchit : le métal, l’eau et le verre réfléchissent fortement. Le papier, le plastique, le tissu et les personnes réfléchissent plus faiblement, mais sont tout de même détectés. La forme compte autant que le matériau. Une surface plane agit comme un miroir. Elle ne renvoie l’écho qu’à l’endroit où elle fait face au radar perpendiculairement ; si elle est inclinée, l’écho part ailleurs. C’est ainsi que les navires furtifs échappent aux radars. Une surface irrégulière disperse les échos dans de nombreuses directions, si bien qu’une partie revient toujours. Un coin rentrant renvoie l’écho exactement d’où il vient ; c’est le principe du réflecteur radar.
- Faux échos : le radar peut aussi voir les parois latérales, le fond d’un puits, le support ou un couvercle au-dessus du capteur, ainsi que les échos qui rebondissent entre ces éléments. Orientez le radar droit vers la cible, tenez le faisceau à l’écart des parois et limitez la plage à la zone où peut se trouver la cible (voir Méthodes radar).
- L’eau calme fait miroir : orientez le radar droit vers le bas au-dessus d’une surface calme, ou inclinez-le de quelques degrés seulement. Le faisceau ayant une largeur d’environ ±10°, une partie atteint encore la surface perpendiculairement si l’inclinaison est faible. Avec une inclinaison plus forte, le faisceau est renvoyé ailleurs, comme la lumière par un miroir, et l’écho est perdu.
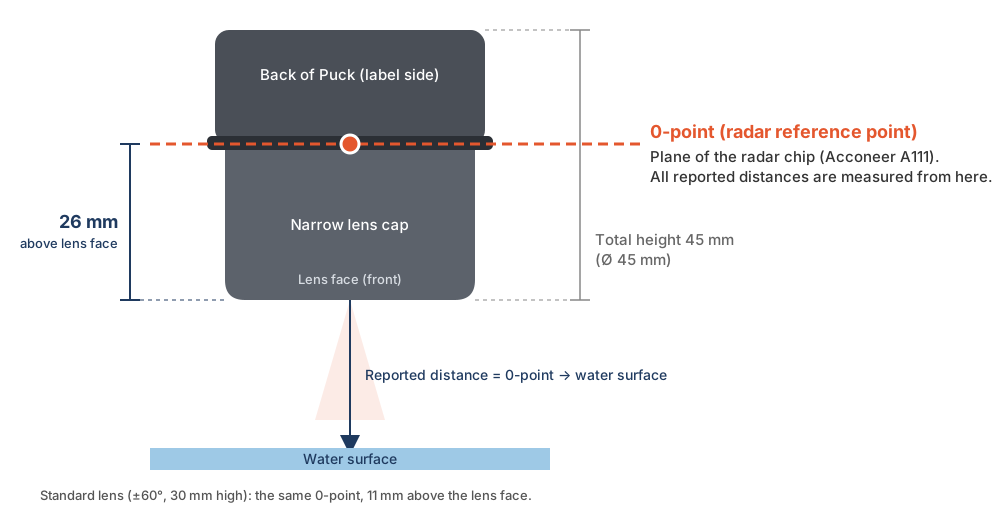
- Origine de la mesure : le point de référence du radar (point zéro) se situe à l’intérieur du boîtier, dans le plan de la puce radar : 11 mm (lentille standard) ou 26 mm (lentille étroite) en retrait de la face de la lentille.
Quelle lentille pour quel usage
| Usage | Lentille | Emplacement de Puck |
|---|---|---|
| Place de stationnement | Standard, ou étroite pour une place exiguë | À 10–300 cm au-dessus du sol, au-dessus ou devant la place |
| Niveau d’eau dans un puits ou un avaloir | Étroite | Au-dessus de l’eau, à l’écart des parois, incliné de quelques degrés pour que la condensation s’écoule sur le côté |
| Niveau de remplissage d’une cuve ou d’un silo, hauteur de neige | Étroite | Au-dessus de la surface, orienté droit vers le bas |
| Conteneur à déchets | Étroite | Au-dessus du conteneur, orienté vers le bas, ou sur une paroi latérale, orienté pour viser à travers le haut du conteneur |
Trouver les antennes NFC
Le NFC ne porte qu’à quelques centimètres. Posez donc le téléphone à plat sur Puck, antenne contre antenne :
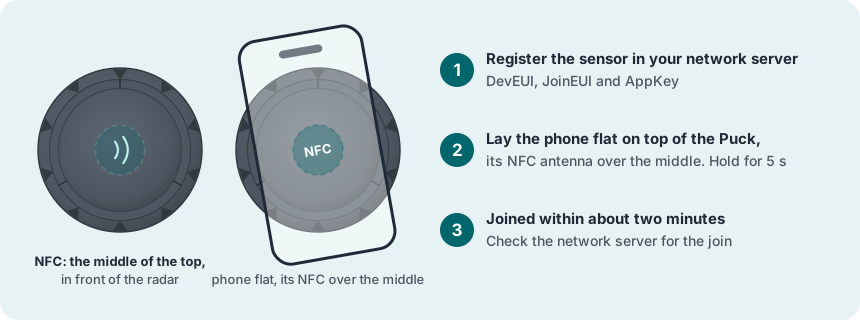
- Sur Puck : au centre du dessus, juste devant le radar.
- Sur un téléphone Android (de préférence) : activez le NFC, ainsi que la vibration ou un son pour le NFC dans les paramètres du téléphone, pour être averti dès qu’il a trouvé le capteur. L’antenne se trouve généralement au dos, vers le haut, souvent près de l’appareil photo, mais son emplacement varie selon les modèles ; le manuel du téléphone ou le site du fabricant l’indique. Si vous ne la trouvez pas, déplacez lentement le dos du téléphone au-dessus de Puck jusqu’à ce qu’il vibre.
- Retirez la coque du téléphone : une coque de protection, surtout si elle est épaisse ou contient du métal ou un aimant, peut empêcher le contact NFC.
- Ensuite, ne bougez plus : pour lancer la connexion au réseau, maintenez le téléphone immobile sur Puck pendant environ 5 secondes. Avec l’application Hugin, laissez-le en place jusqu’à ce que l’application ait terminé. Si vous retirez le téléphone trop tôt, la liaison est coupée et il faut recommencer.
- Sur un iPhone : utilisez une application de lecture NFC, par exemple NFC Reader & Scanner sur l’App Store. Ouvrez-la et touchez son bouton NFC pour qu’elle affiche Ready to Scan, puis tenez le bord supérieur du dos de l’iPhone immobile sur le dessus de Puck. Le guide de connexion NFC pour iPhone (PDF) illustre chaque étape.
3Installation pas à pas
L’installation compte 8 étapes. Enregistrez le capteur dans le serveur réseau avant d’en approcher le téléphone. Faites-lui ensuite rejoindre le réseau, réglez le radar selon l’usage prévu, et montez-le en dernier.
Déballer
Contrôlez Puck et repérez ses clés. Vérifiez de quelle lentille il est équipé (voir Introduction). Le capteur reste en veille tant qu’il n’a pas détecté de champ NFC.
Enregistrer le capteur dans le serveur réseau
- Dans votre serveur réseau, ajoutez un nouvel équipement terminal (end device) avec le mode d’activation OTAA.
- Utilisez les réglages LoRaWAN suivants : version MAC 1.0.4, paramètres régionaux RP002-1.0.3, PIRE max. 14 dBm et le plan de fréquences de votre région.
- Saisissez le DevEUI et l’AppKey indiqués dans les informations de livraison, ainsi que le JoinEUI
70B3D52C0001D4C3. Vérifiez-les soigneusement, car un seul caractère erroné suffit à faire échouer la connexion au réseau. - Configurez le décodage des messages (voir Décoder les messages).
Rejoindre le réseau par NFC
Posez le téléphone à plat sur le dessus de Puck et maintenez-le immobile pendant environ 5 secondes. Le capteur lance alors la connexion au réseau (voir Trouver les antennes NFC, y compris pour l’iPhone).
Vérifier le signal à l’emplacement de montage
Placez le capteur à l’endroit où il sera monté et observez ses messages dans le serveur réseau : la connexion, puis les premières transmissions.
Choisir la méthode et la plage du radar
Le radar ne mesure que lorsque Puck est connecté au réseau. Vérifiez quelle méthode radar est active, et qu’elle convient, avec sa plage, à l’usage et à l’emplacement (voir Méthodes radar). Définissez ensuite quand Puck transmet : pas de distance, moyennes et seuils d’alarme (voir Données transmises).
Pour savoir comment procéder, consultez Modifier les réglages et les exemples.
Monter
Choisissez l’un des modes de fixation suivants :
- Adhésif, sur une surface lisse, sèche et plane, en métal ou en plastique. Nettoyez la surface avec un mélange d’alcool isopropylique et d’eau (50–70 % d’alcool) et laissez sécher. N’utilisez pas l’adhésif sur une surface grasse ni en dessous de +5 °C.
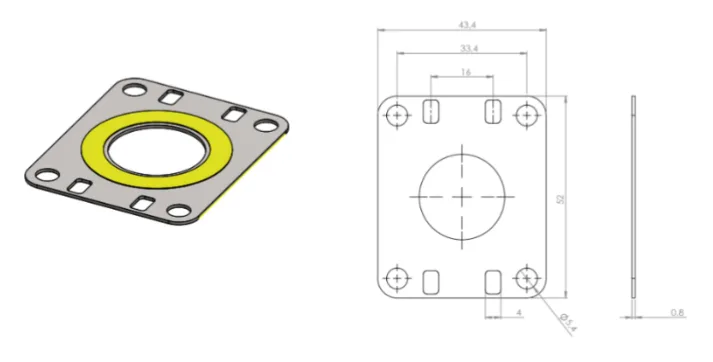
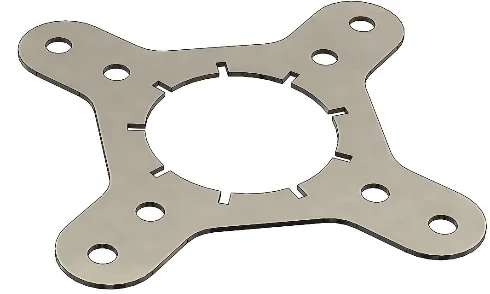
- Plaque de montage (vendue séparément) : collez Puck sur la plaque avec l’anneau adhésif de celle-ci, bien centré sur l’ouverture. Vissez la plaque sur un mur ou une poutre, ou fixez-la sur un tuyau ou un poteau avec des colliers passés dans ses fentes.
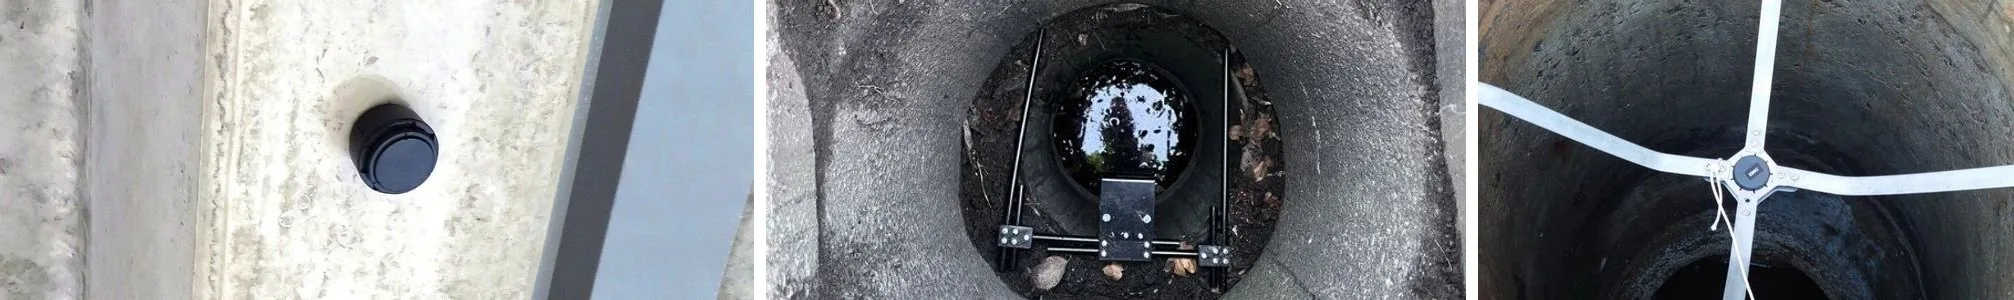
- Dans un trou percé, affleurant au mur ou au plafond : percez un trou de 45 mm, nettoyez-le et déposez une épaisse couche de mastic au fond. Placez-y Puck, embase vers le fond et lentille vers l’extérieur, et maintenez-le droit pendant la prise du mastic. Ne mettez ni mastic ni colle sur le capot de lentille, car cela perturberait le radar et vous empêcherait d’ouvrir Puck pour changer la pile.
- Dans un puits ou un avaloir : sur un support ou des sangles en travers de l’ouverture, orienté droit vers le bas, vers l’eau.
Tester
Placez un objet devant le radar à une distance connue, ou attendez les premières mesures de la cible réelle.
test:10, le radar mesure toutes les 10 secondes pendant 10 minutes, ce qui permet de voir aussitôt l’effet du montage. Envoyez-la depuis le menu Commands and Logs de SweIoT Toolbox, où chaque mesure s’affiche, ou par LoRaWAN sur le port 48. Dans ce cas, elle arrive après le message suivant de Puck, et seules les variations supérieures à la Radar Distance Hysteresis sont transmises. Si la distance vaut 0, est fausse ou varie sans cesse, consultez Dépannage avant de fixer Puck définitivement.Mise en service
- Capteur enregistré dans le serveur réseau, avec le JoinEUI et la bonne région
- Capteur connecté au réseau par NFC, messages décodés
- Signal vérifié à l’emplacement définitif : SF9 ou mieux
- Méthode et plage du radar réglées selon l’usage
- Capteur monté face à la cible sans obstacle, accessible pour le NFC et le changement de pile
- Distances reçues et conformes à la distance réelle
4Utilisation du capteur
La carte radar mesure, et l’application VSM de la carte LoRaWAN décide de ce qui est envoyé. Les réglages indiqués en gras figurent dans le tableau des réglages et dans la partie Commandes radar.
Méthodes radar
La carte radar mesure selon une seule méthode à la fois. Ce manuel décrit les méthodes 3 à 8 du firmware radar 2.24. Chaque méthode a ses propres réglages : fréquence des mesures, plage, et intensité minimale d’un écho pour qu’il soit pris en compte. Vous choisissez et réglez la méthode au moyen des commandes radar (voir Commandes radar) ou dans SweIoT Toolbox.
| N° | Méthode | Données transmises | Usage typique | Intervalle et plage par défaut |
|---|---|---|---|---|
| 3 | Well | L’écho le plus éloigné au-dessus du seuil, c’est-à-dire la surface. Les échos plus proches sont ignorés. | Puits, avaloirs, fosses septiques, niveau d’eau, hauteur de neige | Toutes les 300 s, 0,5–3,5 m |
| 4 | Bin | L’écho le plus proche au-dessus du seuil, et un indicateur d’occupation après 3 détections consécutives | Conteneurs à déchets et bennes | Toutes les 120 s, 0,15–1,15 m |
| 5 | Parking | L’écho le plus fort, et l’état occupé lorsque son intensité atteint au moins 350 | Places de stationnement | Toutes les 30 s, 0,2–1,7 m |
| 6 | Seating | L’écho le plus fort, et l’état occupé ou libre lorsqu’un certain nombre de mesures consécutives concordent | Sièges | Toutes les 60 s, 0,24–1,24 m |
| 7 | Adv_Seating | Occupé ou libre, confirmé sur plusieurs mesures ; en option, distinction entre fauteuil roulant et autre objet | Sièges dans les trains, les bus et les salles d’attente, emplacements pour fauteuil roulant | À définir pour chaque installation |
| 8 | Distance2 | La distance et l’intensité d’un écho dans chacune des deux zones, chaque zone ayant son propre seuil et son propre choix d’écho | Mesure de distance en général, deux cibles | Toutes les 300 s ; zone 1 : 0,20–0,47 m, zone 2 : 0,50–0,60 m |
- Intervalle de mesure : fréquence à laquelle le radar mesure. Des mesures moins fréquentes économisent la pile.
- Plage : début et longueur de la fenêtre dans laquelle le radar cherche, jusqu’à 7 m du capteur. Limitez-la à la zone où peut se trouver la cible, car une fenêtre plus courte est plus fiable et consomme moins.
- Seuil : intensité minimale d’un écho pour qu’il soit pris en compte. Un seuil plus bas capte des échos plus faibles, mais aussi davantage de faux échos.
- Moyennage : plusieurs balayages par mesure, combinés par médiane ou par moyenne, stabilisent la mesure sous la pluie ou la neige et au-dessus d’une eau agitée. Chaque balayage supplémentaire réduit l’autonomie de la pile, tout comme un plus grand nombre d’échantillons matériels par balayage (HWAAS).
Puits, niveau d’eau et hauteur de neige (méthode 3)
- Réglez la plage de sorte qu’elle s’arrête au moins 10 cm au-dessus du fond du puits et que le niveau d’eau le plus haut prévu se situe dans sa moitié la plus éloignée.
- Orientez Puck droit vers le bas, vers l’eau, ou inclinez-le de quelques degrés. Placez-le de sorte que le faisceau ne touche pas les parois, et éloignez les gros objets réfléchissants, comme les pièces métalliques, de ses abords et de l’espace au-dessus de lui.
- Dans un puits, une légère inclinaison présente un second avantage : la condensation qui se forme sur la lentille s’écoule sur le côté au lieu de rester devant le radar.
- Puck mesure la distance jusqu’à la surface. Calculez le niveau dans votre application : pour un niveau d’eau, profondeur du puits moins distance mesurée ; pour la hauteur de neige, distance jusqu’au sol nu moins distance jusqu’à la neige.
- Si la surface n’est pas détectée (distance 0), abaissez le seuil. Si les mesures sautent à cause des vaguelettes, augmentez le nombre de balayages ou allongez la pause entre eux.
- La plage adaptative (désactivée par défaut) fait suivre la surface à la fenêtre, de sorte que le radar ne balaie qu’une bande étroite autour d’elle. Cela économise la pile. Si le niveau sort de cette bande, Puck mesure aussitôt de nouveau toute la plage.
Conteneurs à déchets (méthode 4)
- Montez Puck au-dessus du conteneur, orienté vers le bas, ou sur une paroi latérale, orienté pour viser à travers le haut du conteneur. La plage doit atteindre le fond du conteneur vide.
- Le seuil est le réglage déterminant. Les déchets mous, comme le papier, réfléchissent faiblement et peuvent demander un seuil plus bas, alors que le métal réfléchit fortement. Si les parois ou le couvercle du conteneur produisent eux-mêmes des échos, relevez le seuil ou faites commencer la plage au-delà.
- Plus la distance est courte, plus le conteneur est plein.
- Quelle que soit la taille du conteneur, de la corbeille au grand conteneur en passant par le bac roulant, la méthode Distance2 à deux zones peut aussi indiquer quand le fond est recouvert et quand le conteneur est plein (voir l’exemple ci-dessous).
Stationnement (méthode 5)
- Une place de stationnement est considérée comme occupée lorsque l’écho le plus fort de la plage atteint au moins 350. Ce niveau étant fixe, le montage et la plage doivent faire en sorte qu’une voiture renvoie un écho fort et une place vide un écho faible.
- Choisissez la lentille d’après la largeur de la zone à couvrir, et arrêtez la plage là où peut se trouver la carrosserie, avant le sol, la bordure ou le plafond situés au-delà.
- Il n’y a aucun filtrage. Si l’écho oscille autour de 350, l’état peut basculer sans cesse ; ajustez alors le montage ou la plage.
- Si send only changes est activé dans les réglages système, Puck ne transmet que les arrivées et les départs, ce qui économise la pile (voir Réglages radar par position).
Sièges (méthodes 6 et 7)
- Seating (6) ne passe d’occupé à libre, ou l’inverse, que lorsqu’un certain nombre de mesures consécutives concordent (3 par défaut dans chaque sens). Si un dossier de chaise ou un bord de table provoque un faux état occupé, relevez le seuil ou réduisez la plage.
- Adv_Seating (7) est une méthode étendue de détection des places assises, destinée aux usages exigeants en matière d’occupation. Elle filtre les événements brefs avant de changer d’état, ne transmet qu’en cas de changement d’état et, en mode fauteuil roulant, distingue un fauteuil roulant d’un autre objet, par exemple un bagage.
Deux distances (méthode 8)
- Chaque zone transmet son propre écho, au choix le plus proche, le plus fort ou le plus éloigné. Une zone dont la fin vaut 0 est désactivée.
Exemple : conteneur à déchets avec deux zones
Avec deux zones, un seul Puck placé au-dessus d’une corbeille, d’un bac roulant ou d’un conteneur peut vous apprendre trois choses. Supposons que Puck se trouve à 1,2 m au-dessus du fond.
- Zone 1, de 0,2 m jusqu’à un peu au-dessus du fond (ici 0,2–1,1 m), avec choix de l’écho le plus proche : elle donne la distance jusqu’au sommet des déchets, donc le niveau de remplissage.
- Zone 2, une zone étroite autour du fond (ici 1,15–1,25 m) : tant qu’elle renvoie un écho, le fond est encore visible. Lorsque l’écho disparaît, le fond est recouvert de déchets.
- Aucun écho dans les deux zones : le radar ne voit rien au-delà de 0,2 m. Les déchets sont très probablement arrivés à moins de 0,2 m de Puck, et le conteneur est plein. (Un objet qui recouvre la lentille produit le même résultat ; si cela se produit avec un conteneur vide, vérifiez donc Puck.)
Pour ce réglage, il faut trois commandes radar, chacune envoyée dans un downlink distinct sur le port 48. sys:8 sélectionne la méthode 8. 8:600,,,,,,0.2,1.1,,,0,1.15,1.25 règle une mesure toutes les 10 minutes et définit la zone 1 (positions 7 et 8), l’écho le plus proche (position 11) et la zone 2 (positions 12 et 13). 8:,,,,,,,,,,,,,,,,0,0 désactive la zone d’exclusion 1 (positions 17 et 18) pour qu’elle ne masque aucune partie de la zone 1. La zone 2 est transmise sous la forme distance2 et amplitude2 (voir Messages).
Nouvel usage : voir ce que voit le radar
Avant de mettre en place un usage encore jamais réalisé, testez-le sur place pour savoir ce que le radar voit réellement : d’où viennent les échos, quelle est leur intensité et comment le faisceau est réfléchi par les parois, les équipements et la cible elle-même. Deux outils vous y aident.
- SweIoT Toolbox : sur place, essayez les différentes méthodes et les différents réglages et observez directement les résultats (voir SweIoT Toolbox).
- Balayage par LoRaWAN : sélectionnez la méthode 7 ou 8 et envoyez
meth_cmd:2,start,end,sectionssur le port 48, en indiquant le début et la fin en mètres. Le radar répond sur le port 32 par une liste qui donne l’intensité des échos le long de la zone : pour chaque tronçon, l’écho le plus fort, divisé par 10 (avec 0 tronçon, chaque point de mesure). Par exemple,meth_cmd:2,0.5,2.5,40renvoie 40 valeurs de 0,5 à 2,5 m, une tous les 5 cm. La liste provient de la dernière mesure. Les méthodes 3 à 6 ne disposent pas de cette commande.
Grâce aux balayages, une plateforme IoT comme Yggio peut aussi étalonner automatiquement des Puck déjà montés. Elle demande un balayage à chaque Puck, repère la cible et les éventuels réflecteurs fixes, calcule les zones et les seuils et les renvoie sous forme de commandes radar, en recommençant jusqu’à obtenir le bon résultat.
Données transmises
L’application VSM de la carte LoRaWAN reçoit chaque mesure radar et n’envoie que ce qui a changé.
- Distance et intensité de l’écho : elles sont envoyées lorsque la distance a varié de plus de la Radar Distance Hysteresis (10 cm par défaut) ou l’intensité de l’écho de plus de la Radar Amplitude Hysteresis. Avec la méthode Distance2, l’écho de la zone 2 est envoyé lui aussi.
- État d’occupation : 1 ou 0, fourni par les méthodes qui évaluent l’occupation, à savoir Bin, Parking, Seating et Adv_Seating.
- Distance moyenne : la distance est échantillonnée toutes les minutes et moyennée sur l’Average Distance Interval (24 heures par défaut). La moyenne est envoyée lorsqu’elle a varié de plus de l’hystérésis de distance.
- Alarmes de distance : définissez un Distance Alarm Low Level et un High Level, en mètres depuis le capteur. L’alarme suit la distance moyenne et ne réagit donc pas plus vite que l’Average Distance Interval ; si vous utilisez l’alarme, raccourcissez cet intervalle. La valeur 0 désactive l’alarme basse.
- Aucun écho détecté : lorsqu’une mesure ne trouve aucun écho au-dessus du seuil, le réglage Report Failed Measurements détermine la suite. S’il est désactivé (par défaut), rien n’est envoyé et la dernière distance transmise reste valable. S’il est activé, Puck transmet une distance de 0, ce qui vous permet de savoir, par exemple, que la cible est sortie de la plage.
- Taux de détection : une fois par jour, le pourcentage de mesures qui ont trouvé un écho. Une baisse peut indiquer, par exemple, de l’eau qui s’écoule ou une forte pluie ou chute de neige qui empêche le radar d’obtenir un écho stable.
Température, humidité et pile
Toutes les 8 heures par défaut (periodic reports interval), Puck envoie la tension de la pile, la température et l’humidité, avec un compteur qui augmente de un à chaque envoi.
- À l’intérieur du boîtier : la température et l’humidité sont mesurées à l’intérieur du Puck étanche, et non dans l’air ambiant. La température est précise à environ ±2 °C entre 0 et 30 °C et peut être corrigée avec Temperature Calibration.
- L’humidité, signal d’alerte : Puck contient du gel de silice qui absorbe l’humidité. Si l’humidité ne cesse d’augmenter, c’est que de l’humidité pénètre dans le boîtier ou que le gel de silice est saturé (voir Entretien). L’humidité est aussi comparée toutes les heures au Humidity Alarm Level (60 % HR par défaut). Lorsque ce niveau est atteint, Puck envoie une alarme d’humidité en message confirmé, pour que le gel de silice puisse être remplacé, et la lève lorsque l’humidité est redescendue 5 % HR sous ce niveau. La valeur 0 désactive l’alarme.
- Pile : la tension est mesurée pendant une mesure radar. Une valeur basse isolée est normale, de même qu’une tension plus basse par temps froid. Si elle reste inférieure à 2,8 V à des températures supérieures à +10 °C, changez la pile.
Mouvement et inclinaison
Puck peut vous signaler qu’il a été heurté, déplacé ou tourné. Réglez le Position Check Interval (désactivé par défaut) : Puck lit alors son accéléromètre à cet intervalle, lorsqu’il est connecté au réseau et immobile, de façon à mesurer la pesanteur. Le premier contrôle établit la référence, qui est envoyée sous la forme X, Y et Z. Si un contrôle ultérieur constate que Puck s’est écarté de la référence de plus du Position Moved Threshold (1,71 m/s², soit environ 10°, par défaut), il refait un contrôle une minute plus tard. Si Puck est toujours déplacé, il envoie la nouvelle référence et comptabilise le déplacement. Rien n’est envoyé tant que Puck reste en place. Un contrôle détecte un changement d’orientation (inclinaison ou rotation), mais pas un déplacement qui conserve l’orientation. Un Puck déplacé puis remis en place entre deux contrôles n’est pas détecté, pas plus qu’un Puck perturbé moins d’une minute, par exemple par la circulation. La référence est perdue au redémarrage et une nouvelle référence est alors envoyée ; en revanche, désactiver puis réactiver la fonction la conserve. Chaque contrôle consiste en une lecture d’environ 0,1 s ; le reste du temps, l’accéléromètre est éteint.
Position
Une fois par jour, tant qu’il est connecté au réseau, Puck recherche les points d’accès Wi-Fi et envoie le résultat, à partir duquel un service cloud peut déterminer sa position (voir Fonctionnement du positionnement Wi-Fi).
Données enregistrées
Les mesures prises lorsque Puck n’a pas de réseau sont stockées dans sa mémoire, puis envoyées par LoRaWAN dès qu’il est de nouveau connecté, chacune avec son heure d’enregistrement. Pour les sorties confirmées, tout l’historique est conservé, jusqu’à saturation de la mémoire ; pour les sorties non confirmées, seule la dernière valeur l’est. L’application NFC Hugin ne peut pas lire ce journal. Les heures proviennent de l’horloge de Puck, qu’il règle d’après le réseau. Il demande l’heure dans le délai fixé par son Device Time Max Age (30 jours par défaut ; voir Registres de l’appareil). Sans heure, rien n’est enregistré.
Fonctionnement du positionnement Wi-Fi
- 2,4 GHz uniquement : la radio ne balaie que la bande des 2,4 GHz (2 412–2 484 MHz). Les réseaux qui émettent uniquement en 5 GHz ne sont pas détectés.
- Balayage passif : le capteur écoute les points d’accès Wi-Fi à proximité (802.11 b/g/n) et relève leur adresse MAC et la puissance de leur signal (RSSI). Il ne se connecte à aucun réseau, n’a besoin d’aucun mot de passe et n’envoie rien en Wi-Fi. Les adresses sont transmises dans le message LoRaWAN montant (uplink).
- Nombre de points d’accès : il en faut au moins 2 pour obtenir une position, et plus il y en a, meilleure elle est.
- Calcul de la position : il faut un service cloud qui prend en charge le positionnement Wi-Fi, par exemple Yggio (Munin et LoRa Cloud le permettent également). Ce service recherche les adresses dans une base de données de points d’accès cartographiés et renvoie la position.
- Précision : elle dépend du nombre de points d’accès connus à proximité et atteint en général 5 à 20 m en intérieur. Avec un ou deux seulement, attendez-vous à obtenir la zone plutôt que la pièce. L’ajout de points d’accès 2,4 GHz bon marché améliore la précision.
- Wi-Fi uniquement : Puck Radar n’a pas de positionnement par satellite.
Réseau
- Messages confirmés : le serveur réseau acquitte la distance, l’intensité de l’écho, la moyenne, les alarmes, l’état d’occupation, le taux de détection ainsi que les messages de mouvement et d’inclinaison. Si aucun acquittement n’arrive, Puck les renvoie, en attendant au maximum le Max time between ReSend tries (4 heures par défaut) entre deux tentatives.
- Connexion au réseau : si Puck n’est pas connecté, il tente de rejoindre le réseau toutes les 5 heures (Time between join retries), et au moins une fois par jour. Un contact NFC déclenche immédiatement une tentative. Le radar est éteint tant que Puck n’est pas connecté au réseau.
- Perte du réseau : Puck abandonne le réseau et s’y reconnecte s’il n’en a rien reçu pendant la durée du Time from last RX before unjoin (15 jours par défaut) ou du Downlink Timeout (voir Registres de l’appareil).
- Itinérance : si le Roaming Network Count est supérieur à 1, Puck essaie tour à tour plusieurs identités de réseau lors de la connexion, en changeant le dernier chiffre de son AppKey. Chaque identité supplémentaire allonge la connexion et réduit l’autonomie de la pile.
- Débit adaptatif : Puck suit le débit adaptatif (ADR) du serveur réseau, qui fixe son débit de données et sa puissance d’émission. S’il perd le contact avec le réseau, il réduit lui-même son débit, progressivement, jusqu’à atteindre de nouveau le réseau.
Décoder les messages
Les messages sont des enregistrements binaires compacts dont la signification dépend de la version de l’application. Décodez-les avec un décodeur compatible VSM :
- Yggio les décode avec son traducteur VSM intégré et mémorise la version d’application de chaque capteur.
- Autres plateformes : utilisez Munin, le client MQTT open source de Sensative. Il décode les messages quel que soit le serveur réseau, tient à jour l’état de l’appareil dont le décodeur a besoin ainsi que l’heure de l’appareil, et calcule les positions Wi-Fi.
- Votre propre intégration : le VSM translator open source est le décodeur qu’utilise Munin ; il est disponible sous forme de paquet Node. Il exige deux choses de votre part : pouvoir stocker au moins le rulesCrc32 de chaque capteur d’un message à l’autre, et être tenu à jour, car de nouvelles versions d’application sont publiées sans préavis.
Modifier les réglages
Il existe deux types de réglages : ceux de l’application VSM sur la carte LoRaWAN (moment des transmissions, alarmes, réseau) et ceux du radar sur la carte radar (méthode, intervalle, plage, seuil). Les uns comme les autres se modifient à distance, ou sur place avec une application :
| Par LoRaWAN | Sur place | |
|---|---|---|
| Réglages de l’application (carte LoRaWAN) | Downlinks sur le port 2 ou le port 7 | L’application NFC Hugin (Android), par exemple avec un QR code généré par le VSM Configuration Tool |
| Réglages du radar (carte radar) | Commandes radar sur le port 48 | L’application SweIoT Toolbox (Android), en Bluetooth |
| Mises à jour logicielles | Nouvelles applications VSM | Hugin : firmware et application VSM de la carte LoRaWAN. SweIoT Toolbox : firmware du radar, qui ne peut être mis à jour que de cette façon |
Le VSM Configuration Tool génère les downlinks pour les deux types de réglages.
- Choisissez l’application : par son nom et sa version, ou par le rulesCrc32 du message que Puck envoie sur le port 15 (voir Application installée dans le capteur).
- Choisissez Custom et saisissez les valeurs souhaitées. Chaque réglage est présenté avec sa description, son unité et sa plage. Saisissez les commandes radar dans le champ Radar Module Commands, séparées par
;, par exemplesys:3;3:600. - Récupérez le résultat : des downlinks pour les ports 2 et 48, ou un payload unique pour le port 7, en hexadécimal ou en base64, à envoyer depuis votre serveur réseau. Vous pouvez aussi obtenir un QR code à scanner avec l’application NFC Hugin.
5Les applications Hugin et SweIoT Toolbox
Application NFC Hugin (carte LoRaWAN)
Hugin est une application Android facultative qui permet d’intervenir sur le capteur sur place, par NFC. Elle nécessite un téléphone Android équipé du NFC et du GPS, ainsi qu’un compte utilisateur Yggio. Le capteur doit en outre être enregistré dans Yggio avec votre organisation comme propriétaire, car Hugin le vérifie auprès de Yggio avant de vous donner accès au capteur. Tenez le téléphone contre le capteur comme indiqué dans Trouver les antennes NFC. L’application affiche alors le numéro de série, l’application et sa version, l’état (par exemple connecté au réseau), la pile, les informations de liaison et de région, et le DevEUI. Selon vos droits dans Yggio, elle peut lire et appliquer des profils de configuration, y compris un profil scanné sous forme de QR code depuis le VSM Configuration Tool, et mettre à jour l’heure et la position de l’appareil.
L’installation, la connexion au compte, le flashage et le dépannage sont décrits dans le manuel de l’application NFC Hugin.
Hugin met aussi à jour le firmware et l’application VSM de la carte LoRaWAN.
SweIoT Toolbox for Puck & Prism radar sensor
SweIoT Toolbox est une application Android, disponible sur Google Play, qui communique avec la carte radar en Bluetooth. Il n’en existe pas de version pour iPhone. Elle sert sur place à lire et modifier les réglages du radar et à mettre à jour son firmware.
- Activer le Bluetooth du radar avec Hugin : le Bluetooth de la carte radar est désactivé la plupart du temps, pour trois raisons : cela économise la pile, réduit le trafic radio et limite l’accès à la carte radar, conformément au règlement européen sur la cyberrésilience (Cyber Resilience Act). Seul le propriétaire enregistré du capteur, ou les utilisateurs auxquels il en a donné le droit, peuvent activer le Bluetooth. Pour l’activer en vue d’utiliser SweIoT Toolbox, tenez le téléphone contre Puck, application Hugin ouverte (voir Trouver les antennes NFC), et appuyez sur Activate Radar Bluetooth. La carte radar est alors visible en Bluetooth pendant environ 20 secondes ; connectez-vous depuis SweIoT Toolbox dans ce délai. Un contact NFC sans l’application Hugin n’active pas le Bluetooth et se contente de faire envoyer un message à Puck. Vous pouvez aussi activer le Bluetooth à distance, par un downlink LoRaWAN, par exemple depuis Yggio, en réglant Radar BT Advertise trigger sur 1 (voir Réglages). Dans Yggio, seuls les utilisateurs disposant de droits sur le capteur peuvent envoyer ce downlink. En dehors de ces cas, la carte radar n’est visible que quelques secondes après chaque mesure.
- Dans l’application : SweIoT Toolbox vous guide pour choisir une méthode radar et ajuster ses principaux réglages. Son menu Commands and Logs accepte les mêmes commandes radar que LoRaWAN.
- Mises à jour : le firmware du radar ne peut être mis à jour qu’en Bluetooth, avec SweIoT Toolbox.
6Entretien et retrait
Pile
La pile est un élément lithium-chlorure de thionyle (LiSOCl₂) remplaçable, de 3,6 V et 2 100 mAh, choisi parce qu’il fonctionne de −30 à +80 °C. Son autonomie dépend de la méthode radar, de la fréquence des mesures radar, du moyennage et de la fréquence des transmissions de Puck. À titre indicatif, la pile dure bien plus de dix ans sur une place de stationnement avec une mesure toutes les 30 secondes, ou dans un puits ou un conteneur à déchets avec une mesure toutes les 10 minutes. Un bon réseau (SF7–SF9) y contribue, alors qu’une liaison faible réduit l’autonomie. Changez la pile lorsque la tension reste inférieure à 2,8 V au-dessus de +10 °C (voir Température, humidité et pile).
Changer la pile
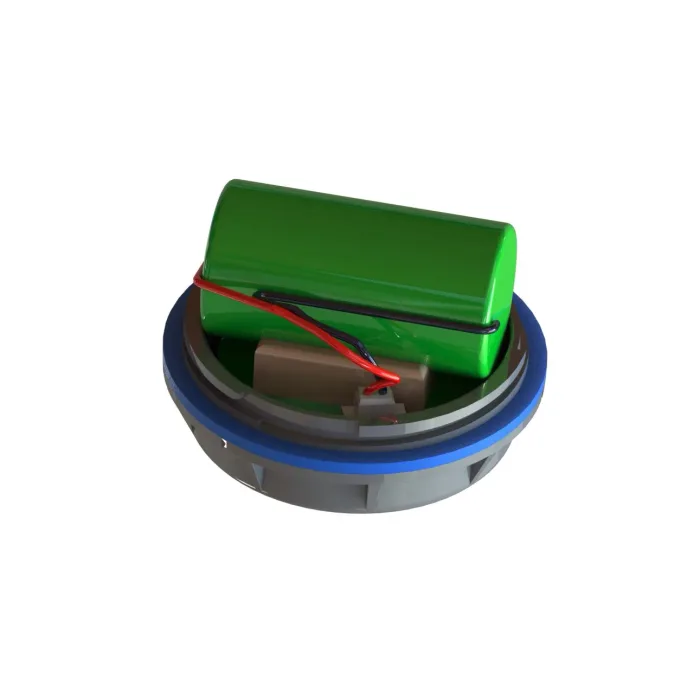
Utilisez le kit de remplacement de pile de Sensative, qui comprend une pile neuve, un joint torique et un coussinet en caoutchouc neufs, ainsi que deux outils Star. Changez la pile dans un endroit sec.
- Décrochez Puck. Placez un outil Star de chaque côté et tournez le capot de lentille dans le sens inverse des aiguilles d’une montre pour ouvrir le boîtier. N’utilisez jamais d’autres outils, qui risquent de casser le boîtier ou de l’empêcher de bien se refermer.
- Débranchez l’ancienne pile au niveau du connecteur et branchez la nouvelle. Maintenez la carte électronique avec un doigt pendant que vous retirez le connecteur. Sinon, les cartes risquent de sortir du boîtier avec lui et sont alors difficiles à remettre en place. Ne coupez pas les fils de la pile.
- Posez le nouveau coussinet en caoutchouc et le nouveau joint torique, et vérifiez qu’ils sont bien en place et propres, car ce sont eux qui assurent l’étanchéité de Puck.
- Refermez le boîtier en le tournant dans le sens des aiguilles d’une montre, d’environ un quart de tour, puis serrez à fond avec les deux outils Star.
- Puck redémarre et, s’il était déjà connecté, rejoint de lui-même le réseau. Vérifiez que les mesures arrivent. S’il n’a jamais été connecté, faites-lui rejoindre le réseau par NFC, comme à l’étape 3.
Humidité
Puck est étanche, et le gel de silice qu’il contient absorbe l’humidité qui se condense. Si l’humidité mesurée à l’intérieur ne cesse d’augmenter, ou si l’alarme d’humidité se déclenche (à 60 % HR par défaut ; voir Température, humidité et pile), ouvrez Puck comme indiqué ci-dessus, vérifiez le joint torique et remplacez le gel de silice.
Retirer Puck Radar
S’il est collé, glissez du fil dentaire derrière Puck et sciez doucement l’adhésif. S’il est sur une plaque de montage, dévissez ou découpez la plaque pour la libérer. Il est possible de changer la pile sans retirer la plaque.
Changer de serveur réseau
Supprimez l’appareil de l’ancien serveur réseau et ajoutez-le au nouveau. Puck perd alors l’ancien réseau et rejoint le nouveau. Avec l’application Hugin, vous pouvez aussi le redémarrer immédiatement (ON / OFF), mais les éventuels réglages personnalisés sont alors réinitialisés.
Stockage, sécurité et mise au rebut
- Stockez les capteurs et les piles inutilisés entre +10 et +30 °C.
- Ne court-circuitez pas la pile, ne la percez pas et ne la chauffez pas au-delà de +80 °C. N’ouvrez Puck que pour changer la pile.
- Déposez les piles usagées dans un point de collecte des piles pour recyclage, et Puck, sans sa pile, avec les déchets d’équipements électroniques.
7Dépannage
| Problème | Solution |
|---|---|
| La distance vaut 0, ou rien n’est détecté | Une distance de 0 signifie qu’une mesure n’a trouvé aucun écho au-dessus du seuil (elle n’est envoyée que si Report Failed Measurements est activé). La cible est hors de la plage, ou son écho est trop faible. Vérifiez Start et Length of range, puis abaissez le seuil (voir Méthodes radar). |
| Distance2 : aucun écho dans une zone | Vérifiez que les plages des deux zones et des zones d’exclusion sont correctement réglées. Une zone d’exclusion qui recouvre une zone de détection masque tous les échos qui s’y trouvent. |
| La distance est fausse | Le radar voit un autre trajet, qui passe par une paroi, le fond, le support ou un couvercle. Orientez Puck droit vers la cible, raccourcissez la plage, relevez le seuil ou utilisez la lentille étroite (voir Ce que voit le radar). |
| Les mesures varient sans cesse sous la pluie, sous la neige ou au-dessus d’une eau agitée | Augmentez le nombre de balayages par mesure, avec la médiane activée, ou allongez la pause entre les balayages (voir Réglages radar par position). Ces deux solutions réduisent l’autonomie de la pile. Le taux de détection quotidien indique la proportion de mesures où le radar obtient un écho stable. |
| Aucune mesure, alors que Puck a rejoint le réseau | Le radar ne mesure que lorsque Puck est connecté au réseau. Lisez les réglages radar en envoyant sys? sur le port 48, puis vérifiez la méthode et que le radar est bien actif (position 6). |
Une commande radar reçoit la réponse * | La commande a été refusée. Vérifiez son format et ses valeurs (voir Commandes radar), et lisez les valeurs actuelles avec sys? ou, pour une méthode, par exemple avec 3?. |
| SweIoT Toolbox ne trouve pas le radar | Activez le Bluetooth avec l’application Hugin, qui nécessite des droits d’accès au capteur dans Yggio, puis connectez-vous dans un délai d’environ 20 secondes. Vous pouvez aussi envoyer le Radar BT Advertise trigger. SweIoT Toolbox n’existe que sous Android. |
| L’humidité intérieure ne cesse d’augmenter, ou l’alarme d’humidité se déclenche | De l’humidité pénètre dans le boîtier, ou le gel de silice est saturé. Vérifiez le joint torique et remplacez le gel de silice (voir Entretien). L’alarme se lève d’elle-même dès que l’humidité est redescendue 5 % HR sous le Humidity Alarm Level. |
| Aucun message de mouvement ou d’inclinaison | Le Position Check Interval vaut 0 par défaut, ce qui désactive la fonction. Réglez-le (voir Mouvement et inclinaison). Un déplacement qui conserve l’orientation, ou un Puck déplacé puis remis en place entre deux contrôles, n’est pas détecté. |
| La tension de la pile est basse | Vérifiez d’abord la température, car la tension baisse par temps froid. Si elle reste inférieure à 2,8 V au-dessus de +10 °C, changez la pile. |
| Aucune réaction à l’approche du téléphone | Vérifiez que le NFC est activé et que la coque du téléphone est retirée. Posez le téléphone à plat sur le dessus de Puck et déplacez-le lentement jusqu’à ce qu’il signale le contact, puis maintenez-le immobile (voir Trouver les antennes NFC). |
| Join Request visible dans le serveur réseau, mais pas de Join Accept | Vérifiez les clés, le JoinEUI 70B3D52C0001D4C3, la version LoRaWAN (1.0.4), les paramètres régionaux (RP002-1.0.3) et le plan de fréquences (EU868). |
| Rien du tout dans le serveur réseau | Vérifiez que la passerelle est sous tension et connectée, et que Puck est à portée et ne se trouve pas dans une enceinte métallique. Relancez ensuite la connexion par NFC, comme à l’étape 3. |
| « MIC mismatch » | Les clés sont erronées. Vérifiez qu’elles correspondent bien à ce capteur et qu’elles sont correctement saisies. |
| Les messages arrivent, mais le décodeur n’affiche aucune valeur | En général, le décodeur n’a pas reçu l’identité de l’application. Envoyez 00 sur le port 15 et vérifiez que le décodeur est à jour (voir Application installée dans le capteur). |
| Un nouveau réglage reste sans effet | Un downlink n’arrive qu’après le message suivant de Puck, voire plus tard sur un réseau chargé. Vérifiez qu’il est toujours en file d’attente et qu’il a été généré pour le rulesCrc32 indiqué par votre Puck. |
| Messages manquants ou irréguliers | Vérifiez le RSSI et le SNR. Puck est peut-être trop loin de la passerelle, ou trop profondément enfoncé dans un puits ou un ouvrage en béton. Certains canaux peuvent aussi être perturbés par des interférences sur la même bande de fréquences, provenant par exemple d’un émetteur de téléphonie mobile ou d’un lecteur RFID proche. |
| Aucune position | Il faut un service cloud qui prend en charge le positionnement Wi-Fi, par exemple Yggio, et suffisamment de points d’accès 2,4 GHz connus à portée. Voir Fonctionnement du positionnement Wi-Fi. |
8Référence technique
Cette partie s’adresse aux intégrateurs. Les valeurs ci-dessous concernent l’application Puck-radar November 2026. D’autres versions peuvent différer ; pour la vôtre, consultez la documentation des applications VSM ou le VSM Configuration Tool.
Application installée dans le capteur
Juste après avoir rejoint le réseau, Puck envoie l’identité de son application, le rulesCrc32, sur le port 15. Le décodeur s’en sert pour choisir la bonne traduction, et vous en avez besoin pour générer les bons downlinks. Pour cette application, les valeurs sont les suivantes :
| Application | Puck-radar |
| Version | novembre 2026 |
| rulesCrc32 | 961870689 (hex 3954FB61) |
| Version précédente | Puck-radar R31–R33, rulesCrc32 1946060128 : voir la révision A de ce manuel |
Si vous avez manqué ce message, envoyez 00 sur le port 15 et Puck renverra son identité. L’application NFC Hugin affiche aussi l’application et sa version sur place.
Autres applications : outre Puck-radar, Sensative peut proposer d’autres applications VSM pour la carte LoRaWAN de Puck. Elles sont disponibles dans l’application NFC Hugin (Android) et peuvent aussi être chargées dans le capteur par LoRaWAN. Demandez à Sensative quelles applications conviennent à votre usage.
LoRaWAN et ports
| LoRaWAN | MAC 1.0.4, paramètres régionaux RP002-1.0.3, classe A, OTAA, PIRE max. 14 dBm |
| JoinEUI | 70B3D52C0001D4C3 (tous les capteurs Puck et Square) |
| Port | Sens | Contenu |
|---|---|---|
| 1 | Uplink | Mesures et alarmes (voir Messages) |
| 11 | Uplink | Les mêmes sorties, sous forme compressée |
| 12 | Uplink | Données enregistrées : message stocké pendant que Puck n’avait pas de réseau, envoyé plus tard avec son heure d’enregistrement |
| 15 | Uplink | Identité de l’application (rulesCrc32), premier message après la connexion au réseau |
| 15 | Downlink | 00 demande à Puck de renvoyer l’identité de son application |
| 23 | Uplink | Balayage Wi-Fi, pour le positionnement |
| 2 | Downlink | Réglages de l’application et demandes de lecture (voir Réglages sur le port 2) |
| 2 | Uplink | Réponse de Puck : les valeurs désormais en vigueur |
| 7 | Downlink | Configuration complète en un seul payload, commandes radar comprises (voir Configuration complète sur le port 7) |
| 7 | Uplink | État de cette configuration : None, Applied, Error ou Dirty |
| 48 | Downlink | Commande radar, sous forme de texte (voir Commandes radar) |
| 32 | Uplink | Réponse de la carte radar, sous forme de texte |
Messages
Chaque sortie possède un id et une échelle. Les sorties « confirmées » sont acquittées par le serveur réseau.
| Sortie | Id | Taille et échelle | Unité | Confirmée | Envoi |
|---|---|---|---|---|---|
| distance | 91 | 2 octets, × 0,001 | m | Oui | Lors d’une variation supérieure à la Radar Distance Hysteresis |
| amplitude | 90 | 2 octets | intensité de l’écho | Oui | Lors d’une variation supérieure à la Radar Amplitude Hysteresis |
| distance2, amplitude2 | 93 92 | 2 octets chacune ; distance × 0,001 | m, intensité de l’écho | Oui | Zone 2 de la méthode Distance2, avec la zone 1 |
| occupied | 80 | 1 octet | 1 = occupé, 0 = libre | Oui | En cas de changement, pour les méthodes qui évaluent l’occupation |
| distanceAverage | 94 | 2 octets, × 0,001 | m | Oui | À chaque Average Distance Interval, en cas de variation |
| averageDistanceAlarm | 81 | 1 octet | 0 = aucune, 1 = basse, 2 = haute, 3 = les deux | Oui | Lorsque l’état d’alarme change |
| radarDetectionPercentageDay | 95 | 2 octets | % des mesures avec écho | Oui | Une fois par jour |
| radarVoltage_V | B4 | 2 octets, × 0,001 | V | Non | Avec les messages périodiques |
| temp | B6 | 2 octets, × 0,01 | °C, à l’intérieur du boîtier | Non | Avec les messages périodiques |
| humidity | B5 | 2 octets, × 0,01 | % HR, à l’intérieur du boîtier | Non | Avec les messages périodiques |
| humidityAlarm | 82 | 1 octet | 0 = pas d’alarme, 1 = alarme | Oui | Lorsque l’humidité intérieure atteint le Humidity Alarm Level, puis lorsqu’elle est redescendue 5 % HR en dessous |
| positionX, positionY, positionZ | 99 9A 9B | 4 octets chacune, × 0,001 | m/s² (pesanteur sur chaque axe) | Oui | Si le Position Check Interval est réglé : orientation de référence, au premier contrôle et après chaque déplacement |
| positionMoves | 9C | 4 octets | déplacements depuis le démarrage | Oui | Avec la nouvelle référence, après chaque déplacement |
| periodicReportsCounter | BB | 4 octets | compteur | Non | Avec chaque message périodique |
| nfcContactCount | 98 | 4 octets | compteur | Oui | Après un contact NFC, pour que Puck réponde même lorsque le radar est éteint |
Réglages
Les valeurs par défaut sont celles avec lesquelles Puck démarre. L’id est celui qu’utilise un downlink sur le port 2. Les valeurs sont envoyées en unités du pas indiqué : un réglage au pas de 0,01 est envoyé multiplié par cent.
| Réglage | Nom dans l’application | Id | Fonction | Unité | Plage | Valeur par défaut |
|---|---|---|---|---|---|---|
| Radar Distance Hysteresis | distanceHysteresis | A2 | Variation de distance nécessaire pour qu’une nouvelle distance, ou une nouvelle moyenne, soit envoyée. | m, pas de 0,01 | 0–1,27 | 0,10 |
| Radar Amplitude Hysteresis | amplitudeHysteresis | B0 | Variation de l’intensité de l’écho nécessaire pour qu’une nouvelle valeur soit envoyée. | intensité de l’écho | 0–32 767 | 250 |
| Average Distance Interval | averageDistanceIntervalMinutes | B1 | Période sur laquelle la distance moyenne est calculée. Les alarmes suivent la moyenne. | minutes | 2–32 767 | 1 440 |
| Distance Alarm Low Level | averageDistanceLowAlarmLevel | B2 | Alarme lorsque la distance moyenne est inférieure à ce niveau. 0 = désactivé. | m, pas de 0,01 | 0–327,67 | 0 |
| Distance Alarm High Level | averageDistanceHighAlarmLevel | B3 | Alarme lorsque la distance moyenne est supérieure à ce niveau. | m, pas de 0,01 | 0–327,67 | 0 |
| Report Failed Measurements | reportFailedDistanceMeasurements | A3 | 0 = une mesure sans écho au-dessus du seuil n’est pas envoyée. 1 = elle est envoyée sous la forme d’une distance de 0. | marche/arrêt | 0–1 | 0 |
| Interval between periodic reports | periodicReportsInterval | A4 | Fréquence d’envoi de la tension de la pile, de la température et de l’humidité. | heures | 0–250 | 8 |
| Humidity Alarm Level | humidityAlarmLevel | A5 | Humidité à l’intérieur du boîtier à partir de laquelle l’alarme d’humidité est envoyée ; elle est contrôlée toutes les heures. La valeur 0 désactive l’alarme. | % HR | 0–100 | 60 |
| Position Check Interval | positionCheckIntervalMinutes | BD | Fréquence à laquelle Puck contrôle son orientation pour le message de mouvement et d’inclinaison. La valeur 0 désactive la fonction : l’accéléromètre n’est pas lu et rien n’est envoyé. | minutes | 0–32 767 | 0 (désactivé) |
| Position Moved Threshold | positionMovedThreshold_m_s2 | BE | Écart minimal entre le vecteur pesanteur mesuré et la référence pour que Puck soit considéré comme déplacé, exprimé comme la norme de la différence. Une inclinaison d’un angle donné produit un écart de 2 g sin(angle/2) : 0,86 m/s² pour 5°, 1,71 pour 10°, 3,41 pour 20°, 5,08 pour 30° et 9,81 pour 60°. | m/s², pas de 0,001 | 0,3–19,6 | 1,71 |
| Temperature Calibration | temperatureUserCalibration | BC | Correction ajoutée à la température. | °C, pas de 0,01 | −10 à +10 | 0 |
| Radar BT Advertise trigger | radarBtAdvertiseTrigger | A1 | La valeur 1 rend la carte radar visible en Bluetooth pour SweIoT Toolbox. | marche/arrêt | 0–1 | 0 |
| Time between join retries | timeBetweenJoinAttemts | B8 | Délai entre deux tentatives de connexion lorsque Puck n’est pas connecté au réseau. | minutes | 0–32 767 | 300 |
| Time from last RX before unjoin | timeBeforeUnjoin | B9 | Durée pendant laquelle Puck peut rester sans nouvelles du réseau avant de s’y reconnecter. | heures | 0–32 767 | 360 |
| Max time between ReSend tries | maxResendWaitTime | BA | Délai maximal entre deux tentatives lorsqu’un message confirmé n’est pas acquitté. | secondes | 0–5 184 000 (60 jours) | 14 400 |
| Roaming Network Count | roamNetworkCount | A0 | Nombre d’identités de réseau LoRaWAN à essayer tour à tour (voir Réseau). | nombre | 1–15 | 1 |
Registres de l’appareil
Ces registres appartiennent au firmware et non à l’application, mais ils se modifient de la même manière. Ne les changez que si vous avez une raison de le faire.
| Registre | Nom | Id | Fonction | Unité | Plage | Valeur par défaut |
|---|---|---|---|---|---|---|
| Downlink Timeout | LINKCHECK_TIME | D0 | Durée pendant laquelle Puck peut rester sans nouvelles du réseau avant de l’abandonner et de se retrouver déconnecté. Tout downlink, y compris un acquittement, relance le décompte. À partir de la moitié de cette durée, chaque uplink est envoyé en message confirmé ; à partir de 80 %, Puck envoie aussi ses propres vérifications de liaison (link checks). La valeur 0 désactive la vérification. | secondes | 300–2 592 000 | 28 800 (8 heures) dans cette application |
| Device Time Max Age | DEVICE_TIME_MAX_AGE | CD | Durée pendant laquelle Puck se fie à son horloge. À partir de la moitié de cette durée, il demande l’heure au réseau LoRaWAN au moyen de la requête standard DeviceTime (DeviceTimeReq, LoRaWAN 1.0.3 et versions ultérieures) : une première fois au bout d’une minute, puis à des intervalles qui doublent, jusqu’à environ 68 heures, tant qu’il n’a pas obtenu de réponse. Le serveur réseau doit répondre aux requêtes DeviceTime. La valeur 0 désactive cette fonction ; Puck n’a alors pas d’heure, et les mesures prises sans réseau ne sont pas enregistrées. | secondes | 0–4 294 967 295 | 2 592 000 (30 jours) |
Quitter le réseau
Pour que Puck quitte immédiatement le réseau, écrivez 1 (non connecté) dans son registre DEVICE_STATE : envoyez C8 00 00 00 01 sur le port 2 (base64 yAAAAAE=). Il se reconnecte ensuite de la même façon qu’après une perte du réseau (voir Réseau). Les mesures effectuées pendant qu’il n’est pas connecté sont conservées et envoyées une fois la connexion rétablie.
Profils publiés
Aucun profil prêt à l’emploi n’a été publié pour cette application. Puck démarre avec les valeurs par défaut indiquées dans le tableau des réglages ; pour les modifier, choisissez Custom dans le VSM Configuration Tool.
Réglages sur le port 2
Un downlink sur le port 2 est une suite d’enregistrements de 5 octets chacun : un octet pour l’id du réglage, puis la valeur sous forme d’entier signé sur 32 bits, octet de poids fort en premier. La valeur est exprimée dans le pas propre au réglage ; ainsi, une Radar Distance Hysteresis de 0,05 m au pas de 0,01 est envoyée sous la forme 5. Puck applique les valeurs et répond sur le port 2 en indiquant les valeurs désormais en vigueur.
Lire les valeurs
Un downlink de un à quatre octets sur le port 2 constitue une demande de lecture : Puck renvoie la valeur actuelle de chaque id qu’il contient.
| Downlink sur le port 2 | Réponse de Puck |
|---|---|
04 | Température actuelle, en centièmes de degré |
05 | Humidité actuelle, en centièmes de pour cent |
A2 | Radar Distance Hysteresis actuellement réglée (le principe est le même pour tout id de réglage) |
Configuration complète sur le port 7
Le VSM Configuration Tool peut aussi regrouper une configuration dans un seul payload destiné au port 7. Celui-ci commence par le CRC de l’application et se termine par une somme de contrôle de la configuration (configCrc32). Le capteur indique le résultat sur le port 7 : None, Applied, Error ou Dirty.
Commandes radar
La carte radar accepte de courtes commandes sous forme de texte. Envoyez chacune dans un downlink sur le port 48, en ASCII ; le VSM Configuration Tool les génère pour vous à partir du champ Radar Module Commands. La carte radar répond sur le port 32, également sous forme de texte. Une réponse qui commence par = signifie que la commande a été acceptée, et * signale une erreur. Environ une heure après une modification (60 minutes par défaut), la carte radar envoie aussi les réglages avec lesquels elle fonctionne désormais, ce qui vous permet de les vérifier.
| Commande | Fonction |
|---|---|
sys? | Lire les réglages système |
sys:3 | Sélectionner la méthode 3 (Well). Le premier réglage système est la méthode |
3? | Lire les réglages de la méthode 3 (valable pour chaque méthode) |
3:600 | Régler sur 600 s le premier réglage de la méthode 3, l’intervalle de mesure |
4:600,,0.15,1.2 | Modifier en une fois plusieurs réglages de la méthode 4, par position. Une position vide conserve le réglage correspondant, et les réglages qui suivent le dernier indiqué restent inchangés |
measure | Effectuer une mesure immédiate |
test:10 | Mode test : une mesure toutes les 10 s pendant 10 minutes, puis retour au fonctionnement normal. Pratique pendant l’installation |
meth_cmd:2,0.5,2.5,40 | Méthodes 7 et 8 : balayage de 0,5 à 2,5 m en 40 tronçons (voir Nouvel usage) |
version | Lire la version du firmware radar |
restart | Redémarrer la carte radar |
factory | Rétablir les valeurs d’usine de tous les réglages radar, système et méthodes |
Réglages radar par position
Les réglages de chaque méthode forment une seule chaîne de valeurs séparées par des virgules, dans un ordre fixe. Voici les réglages que l’on modifie habituellement, avec leur valeur par défaut :
| Méthode | Position : réglage (valeur par défaut) |
|---|---|
| 3 Well | 1 : intervalle, s (300) · 2 : HWAAS, 1–63 (20) · 3 : début de la plage, m (0,500) · 4 : longueur de la plage, m (3,000) · 5 : balayages par mesure (3) · 10 : plage adaptative, m, 0 = désactivée (0) · 11 : médiane, 1 = activée (1) · 12 : seuil (200) · 13 : pause entre les balayages, ms (1 000) · 14 : profil radar, 1–5 (2) |
| 4 Bin | 1 : intervalle, s (120) · 2 : HWAAS (20) · 3 : début de la plage, m (0,150) · 4 : longueur de la plage, m (1,000) · 5 : seuil (290) · 6 : décalage ajouté à la distance, mm (0) |
| 5 Parking | 1 : intervalle, s (30) · 2 : HWAAS (10) · 3 : début de la plage, m (0,200) · 4 : longueur de la plage, m (1,500) |
| 6 Seating | 1 : intervalle, s (60) · 2 : HWAAS (30) · 3 : début de la plage, m (0,240) · 4 : longueur de la plage, m (1,000) · 5 : seuil (200) · 6 : décalage, mm (0) · 7 : mesures consécutives pour passer à occupé (3) · 8 : idem pour passer à libre (3) |
| 8 Distance2 | Deux zones, chacune avec son propre seuil et son propre choix d’écho, et jusqu’à deux zones d’exclusion (positions 7–22 ; voir l’exemple plus haut) |
Par exemple, 3:,,,,,,,,,,,150 abaisse à 150 le seuil de la méthode Well sans modifier le reste.
Les réglages système forment eux aussi une seule chaîne. La position 1 correspond à la méthode. La position 8, send only changes (0 = désactivé), fait que Puck n’envoie que les résultats qui ont changé, comme les arrivées et les départs sur une place de stationnement : sys:,,,,,,,1. Laissez les autres réglages système tels qu’à la livraison. En particulier, ne modifiez jamais le réglage de transport (position 7), car il peut couper la carte radar de LoRaWAN.
- HWAAS : nombre d’échantillons moyennés par la puce radar pour chaque point. Plus il y a d’échantillons, moins il y a de bruit, mais la mesure prend plus de temps et l’autonomie de la pile diminue.
- Profil radar : un profil plus élevé fournit davantage de signal pour les longues distances, comme dans les puits profonds, au détriment de la résolution en distance.
Exemple 1 : avaloir, niveau d’eau toutes les 10 minutes et alarme d’inondation
Objectif : sélectionner la méthode Well avec une mesure toutes les 10 minutes, calculer la moyenne sur 30 minutes au lieu de 24 heures, et déclencher l’alarme lorsque l’eau arrive à moins de 1 m de Puck. Les exemples sont construits selon le format d’enregistrement décrit dans Réglages sur le port 2 et avec les commandes radar, pour le rulesCrc32 961870689, et vérifiés avec le VSM translator open source. Le payload pour le port 7 contient l’identité de l’application et la somme de contrôle, tel que le génère le VSM Configuration Tool. Envoyez soit les downlinks dans l’ordre, soit le payload unique pour le port 7, mais pas les deux.
| Réglage | Valeur | Valeur envoyée | Enregistrement |
|---|---|---|---|
| Radar Module Commands | sys:3;3:600 | deux commandes radar | sys:3 et 3:600 sur le port 48 |
| Average Distance Interval | 30 min | 30 | B1 00 00 00 1E |
| Distance Alarm Low Level | 1,00 m | 100 | B2 00 00 00 64 |
| Port | Downlink (hex) | Base64 |
|---|---|---|
| 2 | B1 00 00 00 1E B2 00 00 00 64 | sQAAAB6yAAAAZA== |
| 48 | 73 79 73 3A 33 | c3lzOjM= |
| 48 | 33 3A 36 30 30 | Mzo2MDA= |
| Ou 7 | 39 54 FB 61 02 0A B1 00 00 00 1E B2 00 00 00 64 30 05 73 79 73 3A 33 30 05 33 3A 36 30 30 00 4C 5F C1 59 |
Exemple 2 : conteneur à déchets de 1,2 m de profondeur, contrôlé toutes les 10 minutes
Objectif : sélectionner la méthode Bin, mesurer toutes les 10 minutes sur une plage de 0,15 m à 1,35 m, et envoyer une nouvelle distance à chaque variation de 5 cm.
| Réglage | Valeur | Valeur envoyée | Enregistrement |
|---|---|---|---|
| Radar Module Commands | sys:4;4:600,,0.15,1.2 | deux commandes radar | sys:4 et 4:600,,0.15,1.2 sur le port 48 |
| Radar Distance Hysteresis | 0,05 m | 5 | A2 00 00 00 05 |
| Port | Downlink (hex) | Base64 |
|---|---|---|
| 2 | A2 00 00 00 05 | ogAAAAU= |
| 48 | 73 79 73 3A 34 | c3lzOjQ= |
| 48 | 34 3A 36 30 30 2C 2C 30 2E 31 35 2C 31 2E 32 | NDo2MDAsLDAuMTUsMS4y |
| Ou 7 | 39 54 FB 61 02 05 A2 00 00 00 05 30 05 73 79 73 3A 34 30 0F 34 3A 36 30 30 2C 2C 30 2E 31 35 2C 31 2E 32 00 87 9D 91 68 |
Exemple 3 : alerte plus précoce pour le gel de silice et contrôle de l’inclinaison toutes les heures
Objectif : envoyer l’alarme d’humidité dès 50 % HR à l’intérieur du boîtier, et vérifier une fois par heure si Puck a été déplacé ou tourné.
| Réglage | Valeur | Valeur envoyée | Enregistrement |
|---|---|---|---|
| Humidity Alarm Level | 50 % HR | 50 | A5 00 00 00 32 |
| Position Check Interval | 60 min | 60 | BD 00 00 00 3C |
| Port | Downlink (hex) | Base64 |
|---|---|---|
| 2 | A5 00 00 00 32 BD 00 00 00 3C | pQAAADK9AAAAPA== |
| Ou 7 | 39 54 FB 61 02 0A A5 00 00 00 32 BD 00 00 00 3C 00 FE 13 F4 A2 |
9Caractéristiques techniques
| Radar | Radar cohérent à impulsions, 60 GHz (Acconeer A111) |
| Plage de mesure | 0,2–7 m, résolution et précision de 1 mm ; distance mesurée depuis le point de référence du radar, à l’intérieur du boîtier, 11 mm (lentille standard) ou 26 mm (lentille étroite) en retrait de la face de la lentille |
| Faisceau | Lentille standard : environ ±60° ; lentille étroite : environ ±10° |
| Méthodes radar | Well, Bin, Parking, Seating, Adv_Seating, Distance2 (firmware radar 2.24) |
| Autres capteurs | Température (±2 °C typ. entre 0 et 30 °C) et humidité, à l’intérieur du boîtier, avec alarme d’humidité pour le gel de silice ; accéléromètre 3 axes pour les mouvements et l’inclinaison |
| Positionnement | Balayage Wi-Fi une fois par jour ; nécessite un service cloud qui prend en charge le positionnement Wi-Fi |
| Mémoire | Journal de données intégré, transmis par LoRaWAN lorsque Puck se connecte |
| Radio | LoRaWAN 1.0.4, classe A, OTAA ; JoinEUI 70B3D52C0001D4C3 |
| Plan de fréquences | EU868 |
| Portée radio | Jusqu’à 10 km en visibilité directe |
| Configuration | Les deux cartes par LoRaWAN ; sur place, avec Hugin (NFC, Android) et SweIoT Toolbox (Bluetooth, Android) |
| Mises à jour | Carte LoRaWAN : firmware et application VSM avec Hugin, applications VSM également par LoRaWAN. Carte radar : firmware uniquement en Bluetooth, avec SweIoT Toolbox |
| Application | Application VSM Puck-radar (November 2026) |
| Pile | LiSOCl₂ remplaçable, 3,6 V, 2 100 mAh ; bien plus de dix ans selon la méthode et la fréquence des mesures |
| Indice de protection | IP67, étanchéité assurée par un joint torique |
| Température de fonctionnement | −30 à +80 °C |
| Température de stockage | +10 à +30 °C |
| Dimensions | Ø 45 × 30 mm (lentille standard) ou Ø 45 × 45 mm (lentille étroite) |
| Poids | 38 g (lentille standard) · 43 g (lentille étroite), pile comprise |
| Montage | Adhésif fourni ; plaques de montage vendues séparément ; trou percé, support ou sangles |
10Assistance
- VSM Configuration Tool, ouvert sur cette application : vsm-lora-config-app.service.sensative.net
- Documentation des applications VSM, classée par rulesCrc32 : github.com/Sensative/vsm-application-documentation
- Client MQTT et décodeur Munin (open source) : github.com/Sensative/vsm-mqtt-client-open-source
- VSM translator (open source) : github.com/Sensative/vsm-translator-open-source
- Application NFC Hugin : Sensative Docs
- SweIoT Toolbox for Puck & Prism radar sensor (Android) : Google Play ; guide de démarrage rapide : sweiot.gitbook.io
- Plaques de montage pour Puck : sensative.com/accessories/puck-mounting-plates
- Assistance, FAQ et téléchargements : sensative.com/support
- Page produit et fiche produit : sensative.com/sensors/puck-radar
- LoRaMESH/LoRaPOS : disponible en option sous forme d’application VSM
Sources : Sensative Docs, Puck Radar (consulté le 31 octobre 2026) ; PUCK Radar Sensor User Manual, firmware radar 2.24 ; fiche produit Puck Radar, Rev B ; sources et documentation des applications dans le dépôt vsm-applications de Sensative (Puck-radar, 10 novembre 2026) et définitions de produits dans dots-builds ; VSM Configuration Tool et documentation des applications VSM sur GitHub pour la version précédente ; VSM translator (open source) ; caractéristiques issues des données produit de sensative.com ; positionnement Wi-Fi : Semtech, Wi-Fi geolocation with LoRa Edge.