1Introducción
Puck Radar mide la distancia a lo que tenga delante con un radar coherente pulsado de 60 GHz, de 0,2 a 7 m con resolución y precisión de 1 mm, y la comunica a través de LoRaWAN como distancia, como nivel o como estado ocupado/libre. El radar no necesita luz, por lo que mide igual de día que de noche. Sus usos típicos son plazas de aparcamiento, niveles de agua en imbornales y pozos, niveles de llenado en depósitos, silos y contenedores de residuos, y espesor de nieve.
La carcasa es IP67, funciona de −30 a +80 °C y tiene una batería reemplazable de 2100 mAh. Se suministra con una de dos lentes:
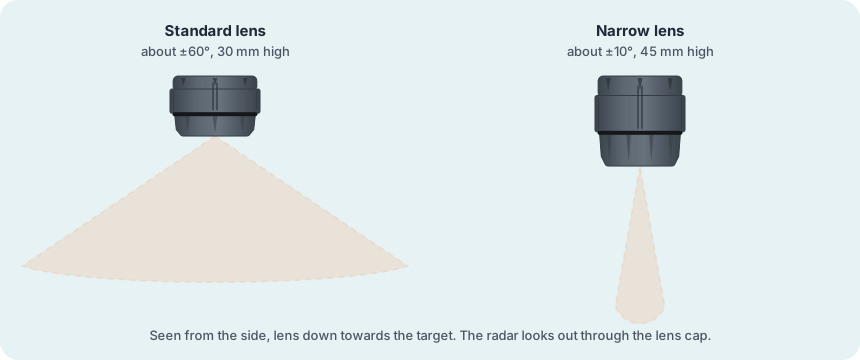
- Lente estándar: un haz ancho de unos ±60°, 30 mm de altura, 38 g. Para cubrir una zona, como una plaza de aparcamiento.
- Lente estrecha: un haz concentrado de unos ±10°, 45 mm de altura, 43 g. Para una medición precisa a distancia, como el nivel de agua en un pozo o los residuos en un contenedor.
Dos placas, dos tipos de software
Dentro de Puck hay dos placas de circuito, cada una con su propio procesador:
- La placa de radar ejecuta el firmware del radar. Realiza la medición: qué método de radar se utiliza, con qué frecuencia, en qué rango y con qué umbral. No tiene aplicación VSM.
- La placa LoRaWAN ejecuta el firmware y una aplicación VSM. Gestiona la red, decide qué enviar y cuándo, y además mide la temperatura y la humedad dentro de la carcasa, lee el acelerómetro para detectar movimiento e inclinación, y busca redes Wi-Fi.
Ambas placas pueden configurarse a través de LoRaWAN. In situ, la aplicación NFC Hugin trabaja con la placa LoRaWAN, y la aplicación SweIoT Toolbox se comunica con la placa de radar por Bluetooth. Consulte Cambiar los ajustes.
Funciona con cualquier servidor de red LoRaWAN (LoRaWAN 1.0.4, clase A, OTAA). Qué envía la placa LoRaWAN, y cuándo, lo decide una aplicación que se ejecuta en la Virtual Sensing Machine (VSM) de Sensative. Este manual describe la aplicación Puck-radar November 2026, que puede configurarse y sustituirse por una versión más reciente, por radio o con NFC. Sensative también puede ofrecer aplicaciones VSM alternativas para Puck; consulte Qué aplicación ejecuta el sensor.
Contenido de la caja
- Puck Radar, con la batería colocada
- Un adhesivo para superficies planas
Las claves (DevEUI y AppKey) se suministran con la información de entrega. Las placas de montaje se venden por separado, y un orificio taladrado no necesita ninguna (consulte el paso 6).
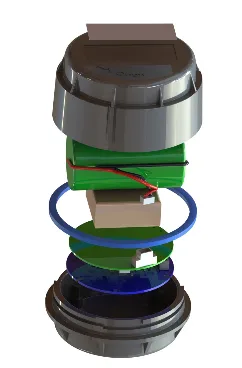
Partes del sensor
2Antes de empezar
Un sensor LoRaWAN requiere algo más de preparación que uno que se empareja con un hub. Antes de empezar, necesita lo siguiente:
Qué necesita
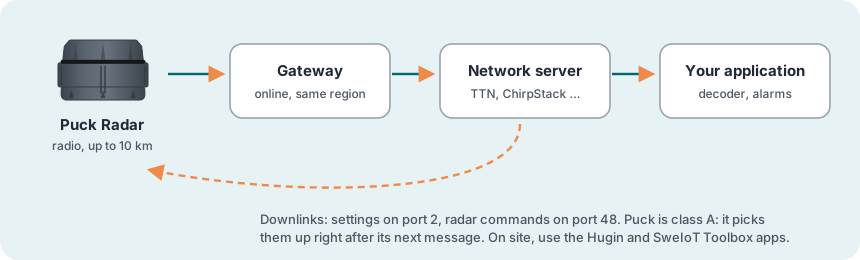
- Un gateway (pasarela) LoRaWAN dentro del alcance, encendido y en línea
- Una cuenta en un servidor de red LoRaWAN (por ejemplo, The Things Network, ChirpStack, Loriot o Actility), con el gateway añadido
- Las claves del sensor: su DevEUI y su AppKey, que figuran en la información de entrega. El JoinEUI es el mismo para todos los sensores Puck y Square:
70B3D52C0001D4C3. - Se recomienda un teléfono Android con NFC. Pone en marcha el sensor y ejecuta las dos aplicaciones que se utilizan in situ: Hugin (NFC, para la placa LoRaWAN; necesita una cuenta de usuario de Yggio, con el sensor registrado a nombre de su organización) y SweIoT Toolbox for Puck & Prism radar sensor (Bluetooth; gratuita en Google Play). Ambas son solo para Android y, con Puck, son de gran ayuda para configurar correctamente el radar, sobre todo en una aplicación nueva. Un iPhone puede poner en marcha el sensor con una aplicación de lectura NFC (consulte Localizar las antenas NFC), pero no puede ejecutar las aplicaciones.
- Un decodificador de payload para sensores VSM de Sensative en su servidor de red o en su aplicación (consulte Decodificar los mensajes)
- Para obtener una posición: un servicio en la nube compatible con el posicionamiento por Wi-Fi, por ejemplo Yggio
Elegir la ubicación
- Visión despejada: no debe haber nada entre el radar y lo que mide. La suciedad, el hielo, el agua o los objetos sobre la lente o delante de ella debilitan el eco o producen uno falso.
- Detrás de una cubierta: Puck puede medir a través de una placa de plástico plana, como una tapa, con un efecto pequeño. La placa no debe contener vidrio, metal ni carbono. Compruebe las lecturas antes de fijar una cubierta de forma definitiva.
- Metal: el montaje sobre metal no es problema, pero no encierre Puck en metal: el metal bloquea tanto la radio como el radar.
- Alcance: hasta 10 km con línea de visión directa despejada, mucho menos desde el interior de un pozo o de una estructura de hormigón. Compruebe la señal en el lugar definitivo (paso 4).
Cómo ve el radar
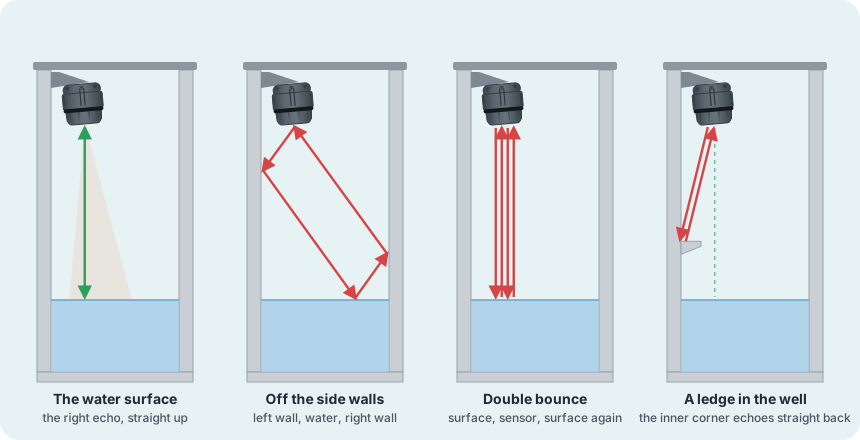
- Qué refleja: el metal, el agua y el vidrio reflejan con fuerza. El papel, el plástico, la tela y las personas reflejan más débilmente, pero aun así se detectan. La forma importa tanto como el material. Una superficie plana funciona como un espejo: devuelve el eco solo desde el punto en el que está orientada perpendicularmente al radar, y si está inclinada, el eco se desvía; así es como se ocultan los buques furtivos. Una superficie irregular dispersa los ecos en muchas direcciones, de modo que algunos siempre vuelven. Una esquina interior devuelve el eco directamente por donde vino, que es como funciona un reflector de radar.
- Ecos falsos: el radar también puede ver las paredes laterales, el fondo de un pozo, el soporte o una tapa por encima del sensor, así como ecos que rebotan entre ellos. Apunte el radar directamente al objetivo, mantenga el haz alejado de las paredes y limite el rango a la zona donde puede estar el objetivo (consulte Métodos de radar).
- El agua quieta es un espejo: apunte el radar directamente hacia abajo sobre una superficie quieta, o inclínelo solo unos pocos grados. El haz tiene unos ±10° de ancho, así que con una inclinación pequeña parte de él sigue incidiendo perpendicularmente en la superficie. Una inclinación mayor desvía el haz, como la luz en un espejo, y el eco se pierde.
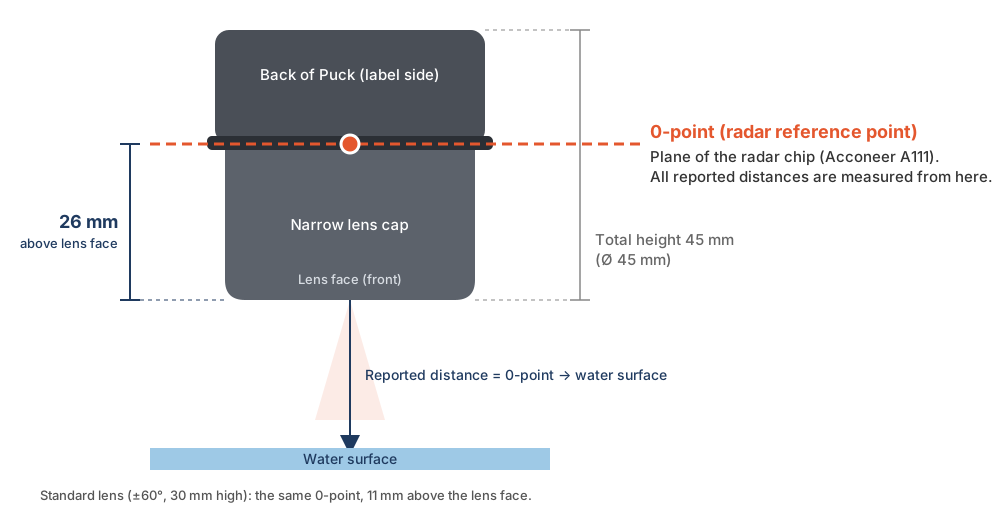
- Desde dónde se mide la distancia: el punto de referencia del radar (punto cero) está dentro de la carcasa, en el plano del chip de radar: 11 mm (lente estándar) o 26 mm (lente estrecha) por detrás de la cara de la lente.
Qué lente para cada uso
| Uso | Lente | Dónde se coloca Puck |
|---|---|---|
| Plaza de aparcamiento | Estándar, o la estrecha si la plaza es angosta | De 10 a 300 cm por encima del suelo, encima o delante de la plaza |
| Nivel de agua en un pozo o imbornal | Estrecha | Por encima del agua, separado de las paredes laterales, inclinado unos grados para que la condensación escurra hacia un lado |
| Nivel de llenado en un depósito o silo, espesor de nieve | Estrecha | Por encima de la superficie, apuntando directamente hacia abajo |
| Contenedor de residuos | Estrecha | Encima del contenedor, mirando hacia abajo, o en una pared lateral, mirando de lado a lado por la parte superior |
Localizar las antenas NFC
El NFC solo alcanza un par de centímetros, así que apoye el teléfono plano sobre Puck, antena sobre antena:
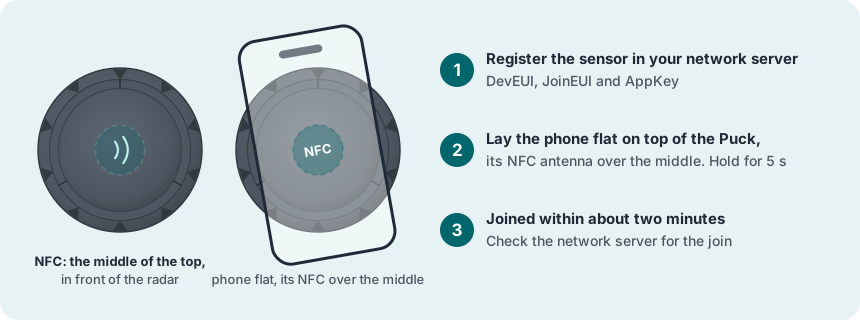
- En Puck: en el centro de la parte superior, justo delante del radar.
- En un teléfono Android (recomendado): active el NFC, y active la vibración o un sonido para el NFC en los ajustes del teléfono, para que el teléfono le avise en cuanto haya encontrado el sensor. La antena suele estar en la parte trasera, cerca de la parte superior, a menudo junto a la cámara, pero varía según el modelo: el manual del teléfono o el sitio web del fabricante indican dónde está. Si no la encuentra, mueva la parte trasera del teléfono lentamente sobre la parte superior de Puck hasta que el teléfono vibre.
- Quite la funda del teléfono: una funda protectora, sobre todo si es gruesa o tiene metal o un imán, puede dificultar el contacto NFC.
- Después, manténgalo quieto: para iniciar la unión a la red, mantenga el teléfono quieto sobre Puck durante unos 5 segundos. Con la aplicación Hugin, manténgalo ahí hasta que la aplicación haya terminado. Si lo aparta demasiado pronto, la conexión se interrumpe y tendrá que empezar de nuevo.
- En un iPhone: utilice una aplicación de lectura NFC, como NFC Reader & Scanner de la App Store. Ábrala y pulse su botón NFC, para que muestre Ready to Scan, y después mantenga quieto el borde superior de la parte trasera del iPhone sobre la parte superior de Puck. La guía de unión con NFC para iPhone (PDF) muestra cada paso con imágenes.
3Instalación paso a paso
Ocho pasos. Registre el sensor en el servidor de red antes de acercarle el teléfono. Después, únalo a la red, configure el radar para su uso y móntelo al final.
Desembalar
Revise Puck y localice sus claves. Compruebe qué lente tiene (consulte la Introducción). El sensor permanece inactivo hasta que detecta un campo NFC.
Registrar el sensor en el servidor de red
- Añada un nuevo dispositivo final en su servidor de red, con activación OTAA.
- Utilice estos ajustes LoRaWAN: versión MAC 1.0.4, parámetros regionales RP002-1.0.3, EIRP máxima 14 dBm y el plan de frecuencias de su región.
- Introduzca el DevEUI y la AppKey de la información de entrega, y el JoinEUI
70B3D52C0001D4C3. Compruébelos con cuidado, porque basta un carácter erróneo para que la unión falle. - Configure la decodificación de los mensajes (consulte Decodificar los mensajes).
Unir el sensor a la red con NFC
Apoye el teléfono plano sobre la parte superior de Puck y manténgalo quieto durante unos 5 segundos para iniciar la unión (consulte Localizar las antenas NFC, también para iPhone).
Comprobar la señal en el lugar de montaje
Coloque el sensor donde se va a montar y siga en el servidor de red la unión y los primeros informes.
Elegir el método de radar y el rango de medición
El radar solo mide mientras Puck está unido a la red. Compruebe qué método de radar está activo, y que el método y su rango se adaptan al uso y al lugar (consulte Métodos de radar). Después, configure cuándo informa Puck: el paso de distancia, las medias y los niveles de alarma (consulte Qué datos envía).
Para cambiarlos, consulte Cambiar los ajustes y los ejemplos prácticos.
Montar
Elija una forma:
- Adhesivo, sobre una superficie lisa, seca y plana de metal o plástico. Limpie la superficie con una mezcla de alcohol isopropílico y agua (50–70 % de alcohol) y deje que se seque. No utilice el adhesivo sobre superficies aceitosas ni por debajo de +5 °C.
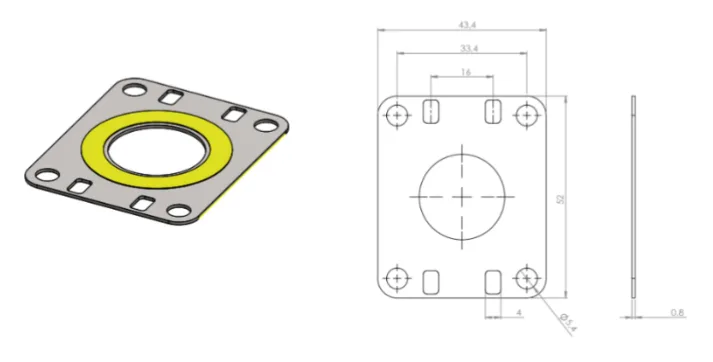
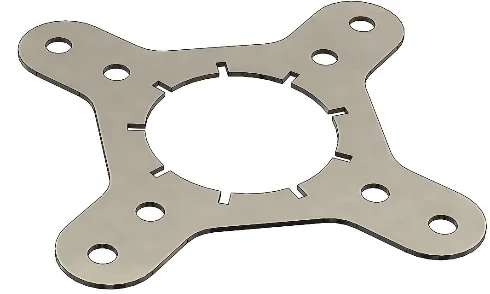
- Placa de montaje (se vende por separado): pegue Puck a la placa con el anillo adhesivo de la placa, centrado sobre la abertura. Atornille la placa a una pared o a una viga, o sujétela a un tubo o a un poste con bridas pasadas por sus ranuras.
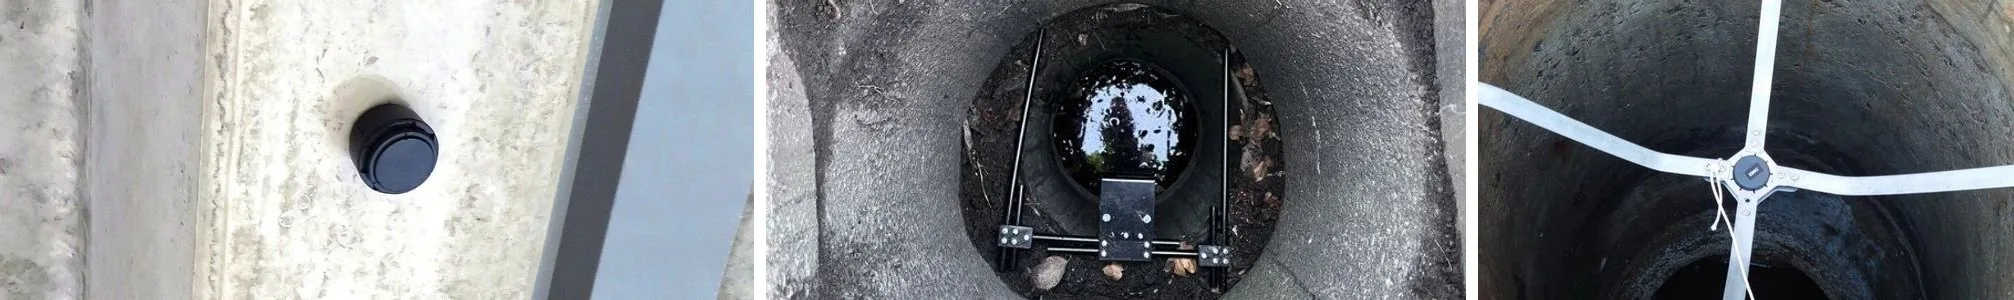
- En un orificio taladrado, a ras de una pared o de un techo: taladre un orificio de 45 mm, límpielo y aplique una capa gruesa de sellador en el fondo. Coloque Puck en él, con la base hacia dentro y la lente hacia fuera, y manténgalo recto mientras el sellador fragua. No deje que el sellador ni el pegamento toquen la tapa de la lente: perturbarían el radar e impedirían abrir Puck para cambiar la batería.
- En un pozo o imbornal: en un soporte o con cinchas atravesando la abertura, apuntando directamente hacia abajo, al agua.
Probar
Coloque algo delante del radar a una distancia conocida, o espere a las primeras mediciones del objetivo real.
test:10 hace que el radar mida cada 10 segundos durante 10 minutos, para que pueda ver al instante el efecto del montaje. Envíelo desde el menú Commands and Logs de SweIoT Toolbox, donde verá cada medición, o a través de LoRaWAN en el puerto 48, donde llega después del siguiente mensaje de Puck y solo se envían los cambios mayores que la Radar Distance Hysteresis. Si la distancia es 0, es incorrecta o salta de un valor a otro, consulte Solución de problemas antes de fijar Puck de forma definitiva.Listo para funcionar
- Registrado en el servidor de red, con el JoinEUI y la región correctos
- Unido a la red con NFC y con los mensajes decodificados
- Señal comprobada en el lugar definitivo: SF9 o mejor
- Método de radar y rango de medición configurados para el uso
- Montado con visión despejada del objetivo, con acceso para el NFC y la batería
- Llegan distancias que coinciden con la distancia real
4Uso del sensor
La placa de radar mide; la aplicación VSM de la placa LoRaWAN decide qué enviar. Los ajustes indicados en negrita figuran en la tabla de ajustes y en Comandos de radar.
Métodos de radar
La placa de radar mide con un método cada vez. Este manual describe los métodos 3 a 8 del firmware del radar 2.24. Cada método tiene sus propios ajustes: con qué frecuencia mide, el rango y qué intensidad debe tener un eco para contar. El método se elige y se configura con comandos de radar (consulte Comandos de radar) o en SweIoT Toolbox.
| N.º | Método | Qué datos envía | Uso típico | Intervalo y rango predeterminados |
|---|---|---|---|---|
| 3 | Well | El eco más lejano por encima del umbral: la superficie. Los ecos más cercanos se ignoran | Pozos, imbornales, fosas sépticas, nivel de agua, espesor de nieve | Cada 300 s, 0,5–3,5 m |
| 4 | Bin | El eco más cercano por encima del umbral, y un indicador de ocupación tras 3 detecciones seguidas | Papeleras y contenedores | Cada 120 s, 0,15–1,15 m |
| 5 | Parking | El eco más fuerte, y ocupado cuando su intensidad es de 350 o más | Plazas de aparcamiento | Cada 30 s, 0,2–1,7 m |
| 6 | Seating | El eco más fuerte, y ocupado o libre cuando coinciden varias mediciones seguidas | Asientos | Cada 60 s, 0,24–1,24 m |
| 7 | Adv_Seating | Ocupado o libre, confirmado a lo largo de varias mediciones; opcionalmente, silla de ruedas u otro objeto | Asientos en trenes, autobuses y salas de espera, espacios para sillas de ruedas | Se configura para cada instalación |
| 8 | Distance2 | La distancia y la intensidad de un eco en cada una de dos zonas, cada una con su propio umbral y su propia elección de eco | Medición general de distancia, dos objetivos | Cada 300 s; zona 1 0,20–0,47 m, zona 2 0,50–0,60 m |
- Intervalo de medición: con qué frecuencia mide el radar. Medir con menos frecuencia ahorra batería.
- Rango: el inicio y la longitud de la ventana en la que mira el radar, hasta 7 m desde el sensor. Limítela a la zona donde puede estar el objetivo: una ventana más corta es más fiable y consume menos batería.
- Umbral: qué intensidad debe tener un eco para contar. Un umbral más bajo capta ecos más débiles, y también más ecos falsos.
- Promediado: varios barridos por medición, combinados como mediana o como media, estabilizan la lectura con lluvia o nieve y sobre agua en movimiento. Cada barrido adicional consume batería. También lo hacen más muestras de hardware por barrido (HWAAS).
Pozos, nivel de agua y espesor de nieve (método 3)
- Configure el rango de modo que termine al menos 10 cm por encima del fondo del pozo, y de modo que el nivel de agua más alto previsto quede en su mitad más lejana.
- Apunte Puck directamente hacia abajo, al agua, o inclínelo unos pocos grados, y colóquelo de forma que el haz no toque las paredes laterales; mantenga alejados de su entorno y de la zona situada por encima los objetos grandes que reflejen, como el metal.
- En un pozo, una ligera inclinación tiene una segunda ventaja: la condensación que se forma en la lente escurre hacia un lado en lugar de quedarse delante del radar.
- Puck mide la distancia hasta la superficie. Calcule el nivel en su aplicación: para un nivel de agua, la profundidad del pozo menos la distancia; para el espesor de nieve, la distancia al suelo sin nieve menos la distancia a la nieve.
- Si no se encuentra la superficie (distancia 0), baje el umbral. Si las lecturas saltan por las ondulaciones, utilice más barridos o una pausa más larga entre ellos.
- El rango adaptativo (desactivado por defecto) hace que la ventana siga a la superficie, de modo que el radar solo barre una banda estrecha a su alrededor. Eso ahorra batería; si el nivel sale de la banda, Puck vuelve a medir de inmediato el rango completo.
Contenedores de residuos (método 4)
- Monte Puck encima del contenedor mirando hacia abajo, o en una pared lateral mirando a través de la parte superior. El rango debe llegar hasta el fondo del contenedor vacío.
- El umbral es el ajuste principal. Los residuos blandos, como el papel, reflejan débilmente y pueden necesitar un umbral más bajo; el metal refleja con fuerza. Si las propias paredes o la tapa del contenedor producen ecos, suba el umbral o haga que el rango empiece más allá de ellas.
- Cuanto menor es la distancia, más lleno está el contenedor.
- Para contenedores de cualquier tamaño, desde papeleras y contenedores con ruedas hasta grandes contenedores, el método Distance2 con dos zonas también puede indicar cuándo el fondo está cubierto y cuándo el contenedor está lleno: consulte el ejemplo siguiente.
Aparcamiento (método 5)
- Una plaza de aparcamiento se considera ocupada cuando el eco más fuerte dentro del rango es de 350 o más. Este nivel es fijo, por lo que el montaje y el rango deben hacer que un coche dé un eco fuerte y una plaza vacía uno débil.
- Elija la lente según la anchura de la zona que debe cubrir, y haga que el rango termine donde puede estar la carrocería del coche, antes del suelo, el bordillo o el techo que haya detrás.
- No hay filtrado: si el eco oscila en torno a 350, el estado puede cambiar de un lado a otro. Modifique el montaje o el rango.
- Con send only changes activado en los ajustes del sistema, Puck solo comunica llegadas y salidas, lo que ahorra batería (consulte Ajustes del radar por posición).
Asientos (métodos 6 y 7)
- Seating (6) cambia entre ocupado y libre solo cuando coinciden varias mediciones seguidas, 3 por defecto en cada sentido. Suba el umbral, o recorte el rango, si un respaldo o el borde de una mesa produce un falso ocupado.
- Adv_Seating (7) es un método de asientos ampliado para usos exigentes de detección de ocupación: filtra los sucesos breves antes de que cambie el estado, informa solo cuando cambia el estado y, en el modo silla de ruedas, distingue una silla de ruedas de otro objeto, como el equipaje.
Dos distancias (método 8)
- Cada zona comunica su propio eco: el más cercano, el más fuerte o el más lejano, según elija. Una zona con un final de 0 está desactivada.
Ejemplo: un contenedor de residuos con dos zonas
Con dos zonas, un Puck situado encima de una papelera, un contenedor con ruedas o un contenedor grande puede indicarle tres cosas. Supongamos que Puck está a 1,2 m por encima del fondo:
- Zona 1, desde 0,2 m hasta justo por encima del fondo (aquí 0,2–1,1 m), con el eco más cercano elegido: la distancia a la parte superior de los residuos, es decir, el nivel de llenado.
- Zona 2, una zona estrecha alrededor del fondo (aquí 1,15–1,25 m): mientras tenga eco, el fondo sigue siendo visible. Cuando el eco desaparece, el fondo está cubierto de residuos.
- Ningún eco en ninguna de las zonas: el radar no ve nada más allá de 0,2 m. Lo más probable es que los residuos hayan llegado a menos de 0,2 m de Puck y el contenedor esté lleno. (Algo que cubra la lente da el mismo resultado, así que revise Puck si ocurre con un contenedor vacío).
Configúrelo con tres comandos de radar, cada uno enviado como downlink propio en el puerto 48: sys:8 selecciona el método 8; 8:600,,,,,,0.2,1.1,,,0,1.15,1.25 mide cada 10 minutos y configura la zona 1 (posiciones 7 y 8), el eco más cercano (posición 11) y la zona 2 (posiciones 12 y 13); 8:,,,,,,,,,,,,,,,,0,0 desactiva la zona de exclusión 1 (posiciones 17 y 18), para que no oculte ninguna parte de la zona 1. La zona 2 llega como distance2 y amplitude2 (consulte Mensajes).
Una aplicación nueva: vea lo que ve el radar
Antes de configurar un uso que no se haya hecho antes, pruébelo in situ y averigüe lo que el radar ve realmente: de dónde vienen los ecos, con qué intensidad, y cómo reflejan el haz las paredes, las instalaciones y el propio objetivo. Hay dos formas que ayudan:
- SweIoT Toolbox: in situ, pruebe los distintos métodos y ajustes y observe los resultados directamente (consulte SweIoT Toolbox).
- Un escaneo a través de LoRaWAN: seleccione el método 7 u 8 y envíe
meth_cmd:2,start,end,sectionsen el puerto 48, con el inicio y el final en metros. El radar responde en el puerto 32 con la intensidad del eco a lo largo de la zona, como una lista: para cada sección, el eco más fuerte, dividido entre 10 (con 0 secciones, cada punto de medición). Por ejemplo,meth_cmd:2,0.5,2.5,40da 40 valores de 0,5 a 2,5 m, uno cada 5 cm. La lista procede de la última medición. Los métodos 3 a 6 no disponen de este comando.
Los escaneos también permiten a una plataforma IoT como Yggio calibrar automáticamente los Puck montados: pide un escaneo a cada Puck, localiza el objetivo y los reflectores fijos, calcula las zonas y los umbrales, y los devuelve como comandos de radar, repitiendo el proceso hasta que el resultado es correcto.
Qué datos envía
La aplicación VSM de la placa LoRaWAN toma cada medición del radar y envía solo lo que ha cambiado:
- Distancia e intensidad del eco: se envían cuando la distancia ha cambiado más que la Radar Distance Hysteresis (10 cm por defecto), o la intensidad del eco más que la Radar Amplitude Hysteresis. En el método Distance2, también se envía el eco de la zona 2.
- Ocupado: 1 o 0, de los métodos que evalúan la ocupación: Bin, Parking, Seating y Adv_Seating.
- Distancia media: la distancia se muestrea cada minuto y se promedia a lo largo del Average Distance Interval (24 horas por defecto). La media se envía cuando ha cambiado más que la histéresis de distancia.
- Alarmas de distancia: configure un Distance Alarm Low Level y un High Level, en metros desde el sensor. La alarma sigue la distancia media, por lo que no reacciona más rápido que el Average Distance Interval: acorte el intervalo cuando utilice la alarma. 0 desactiva la alarma baja.
- No se encuentra eco: cuando una medición no encuentra ningún eco por encima del umbral, el ajuste Report Failed Measurements decide qué ocurre. Desactivado (el valor predeterminado), no se envía nada y se mantiene la última distancia comunicada. Activado, Puck lo comunica como distancia 0, para que pueda saber, por ejemplo, que el objetivo ha salido del rango.
- Tasa de detección: una vez al día, la proporción de mediciones que encontraron un eco, en porcentaje. Una caída puede indicar, por ejemplo, agua corriente o lluvia o nieve intensas que impiden al radar obtener un eco estable.
Temperatura, humedad y batería
Cada 8 horas por defecto (el periodic reports interval), Puck envía la tensión de la batería, la temperatura y la humedad, con un contador que aumenta en uno cada vez.
- Dentro de la carcasa: la temperatura y la humedad se miden dentro del Puck sellado, no en el aire que lo rodea. La temperatura tiene una precisión de unos ±2 °C entre 0 y 30 °C, y puede ajustarse con Temperature Calibration.
- La humedad como aviso: Puck lleva dentro gel de sílice que absorbe la humedad. Una humedad que no deja de subir significa que entra humedad o que el gel de sílice está agotado: consulte Mantenimiento. La humedad también se compara cada hora con el Humidity Alarm Level (60 % HR por defecto): cuando se alcanza, Puck envía una alarma de humedad, confirmada, para que pueda sustituirse el gel de sílice, y la anula cuando la humedad vuelve a estar 5 % HR por debajo del nivel. 0 desactiva la alarma.
- Batería: la tensión se mide durante una medición del radar. Un único valor bajo es normal, y también lo es una tensión más baja con frío. Si se mantiene por debajo de 2,8 V a temperaturas superiores a +10 °C, cambie la batería.
Movimiento e inclinación
Puck puede avisarle cuando ha recibido un golpe, se ha movido o se ha girado. Configure el Position Check Interval (desactivado por defecto) y Puck leerá su acelerómetro con esa frecuencia, mientras esté unido a la red y en reposo, de modo que mida la gravedad. La primera comprobación establece la referencia y la envía como X, Y y Z. Cuando una comprobación posterior encuentra Puck a más del Position Moved Threshold (1,71 m/s², unos 10°, por defecto) de la referencia, vuelve a comprobarlo un minuto después; si Puck sigue desplazado, envía la nueva referencia y cuenta el movimiento. No se envía nada mientras Puck permanece en su sitio. Una comprobación detecta un cambio de orientación (inclinado o girado), no un desplazamiento que mantenga la orientación; un Puck movido y vuelto a colocar entre dos comprobaciones no se detecta, como tampoco uno perturbado durante menos de un minuto, por ejemplo por el tráfico. La referencia se pierde con un reinicio, y se envía una nueva; desactivar y volver a activar la función la conserva. Cada comprobación es una lectura de unos 0,1 s, con el acelerómetro apagado el resto del tiempo.
Posición
Una vez al día, mientras está unido a la red, Puck busca puntos de acceso Wi-Fi y envía el resultado, para que un servicio en la nube pueda determinar su posición (consulte Cómo funciona el posicionamiento por Wi-Fi).
Datos registrados
Las lecturas tomadas mientras Puck no tiene red se guardan en su memoria y se envían por LoRaWAN cuando vuelve a estar conectado, cada una con la hora en que se registró. Para las salidas confirmadas se conserva todo el historial, hasta que la memoria se llena; para las salidas no confirmadas, solo el último valor. La aplicación NFC Hugin no puede leer el registro. Las horas proceden del reloj de Puck, que este ajusta a partir de la red: pide la hora dentro de su Device Time Max Age (30 días por defecto; consulte Registros del dispositivo), y sin hora no se registra nada.
Cómo funciona el posicionamiento por Wi-Fi
- Solo 2,4 GHz: la radio escanea únicamente la banda de 2,4 GHz (2412–2484 MHz). Las redes que solo emiten en 5 GHz no se detectan.
- Pasivo: el sensor escucha los puntos de acceso Wi-Fi cercanos (802.11 b/g/n) y registra sus direcciones MAC y la intensidad de su señal (RSSI). No se conecta a ninguna red, no necesita contraseña y no envía nada por Wi-Fi. Las direcciones viajan en el enlace ascendente (uplink) LoRaWAN.
- Cuántos: hacen falta al menos 2 puntos de acceso para obtener una posición; cuantos más haya, mejor será.
- La posición: para obtenerla hace falta un servicio en la nube que admita el posicionamiento por Wi-Fi, como Yggio (Munin y LoRa Cloud también lo hacen). El servicio busca las direcciones en una base de datos de puntos de acceso cartografiados y devuelve la posición.
- Precisión: depende de cuántos puntos de acceso conocidos haya alrededor; en interiores suele ser de 5–20 m. Con solo uno o dos, sabrá en qué zona está el sensor, pero no en qué sala. Para mejorarla, basta con añadir puntos de acceso de 2,4 GHz de bajo coste.
- Solo Wi-Fi: Puck Radar no dispone de posicionamiento por satélite.
Red
- Mensajes confirmados: el servidor de red acusa recibo de la distancia, la intensidad del eco, la media, las alarmas, el estado de ocupación, la tasa de detección y los informes de movimiento e inclinación, y Puck los vuelve a enviar si no llega ningún acuse de recibo, esperando entre intentos como máximo el Max time between ReSend tries (4 horas por defecto).
- Unión: si Puck no está unido a la red, intenta unirse cada 5 horas (Time between join retries), y al menos una vez al día. Un toque NFC inicia un intento de unión de inmediato. El radar está apagado mientras Puck no está unido a la red.
- Pérdida de la red: Puck abandona la red y vuelve a unirse si no ha recibido nada de la red durante el Time from last RX before unjoin (15 días por defecto), o durante el Downlink Timeout (consulte Registros del dispositivo).
- Itinerancia: con un Roaming Network Count superior a 1, Puck prueba varias identidades de red sucesivamente al unirse, cambiando el último dígito de su AppKey. Cada identidad adicional cuesta tiempo y batería al unirse.
- Velocidad de datos adaptativa: Puck sigue la velocidad de datos adaptativa (ADR) del servidor de red, que elige su velocidad de datos y su potencia de transmisión. Si pierde el contacto con la red, reduce poco a poco su velocidad de datos hasta volver a alcanzarla.
Decodificar los mensajes
Los mensajes son registros binarios compactos cuyo significado depende de la versión de la aplicación. Decodifíquelos con un decodificador compatible con VSM:
- Yggio los decodifica con su traductor VSM integrado y lleva el control de la versión de la aplicación de cada sensor.
- Otras plataformas: utilice Munin, el cliente MQTT de código abierto de Sensative. Decodifica los mensajes para cualquier servidor de red, mantiene actualizados el estado del dispositivo que necesita el decodificador y la hora del dispositivo, y resuelve las posiciones por Wi-Fi.
- Su propia integración: el traductor VSM de código abierto es el decodificador que utiliza Munin, disponible como paquete de Node. Necesita dos cosas por su parte: debe poder almacenar al menos el rulesCrc32 de cada sensor entre mensajes, y debe mantenerse actualizado, ya que las nuevas versiones de la aplicación se publican sin previo aviso.
Cambiar los ajustes
Hay dos tipos de ajustes: los ajustes de la aplicación VSM en la placa LoRaWAN (cuándo informar, alarmas, red), y los ajustes del radar en la placa de radar (método, intervalo, rango, umbral). Ambos pueden cambiarse por radio, e in situ con una aplicación:
| Por LoRaWAN | In situ | |
|---|---|---|
| Ajustes de la aplicación (placa LoRaWAN) | Enlaces descendentes en el puerto 2 o el puerto 7 | La aplicación NFC Hugin (Android), por ejemplo con un código QR de la VSM Configuration Tool |
| Ajustes del radar (placa de radar) | Comandos de radar en el puerto 48 | La aplicación SweIoT Toolbox (Android), por Bluetooth |
| Actualizaciones de software | Nuevas aplicaciones VSM | Hugin: el firmware y la aplicación VSM de la placa LoRaWAN. SweIoT Toolbox: el firmware del radar, que solo puede actualizarse de esta forma |
La VSM Configuration Tool genera los downlinks para ambos tipos.
- Elija la aplicación: por nombre y versión, o por el rulesCrc32 del mensaje del puerto 15 de Puck (consulte Qué aplicación ejecuta el sensor).
- Elija Custom y establezca los valores que desee. Cada ajuste muestra su descripción, su unidad y su rango. Escriba los comandos de radar en el campo Radar Module Commands, separados por
;, por ejemplosys:3;3:600. - Tome el resultado: downlinks para el puerto 2 y el puerto 48, o un único payload para el puerto 7, en hexadecimal o base64, para enviarlos desde su servidor de red, o bien un código QR para escanear con la aplicación NFC Hugin.
5Las aplicaciones: Hugin y SweIoT Toolbox
Aplicación NFC Hugin (placa LoRaWAN)
Hugin es una aplicación Android opcional para trabajar con el sensor in situ, mediante NFC. Necesita un teléfono Android con NFC y GPS, y una cuenta de usuario de Yggio. Además, el sensor debe estar registrado en Yggio con su organización como propietaria, porque Hugin lo comprueba en Yggio antes de dejarle trabajar con él. Acerque el teléfono al sensor como se indica en Localizar las antenas NFC. La aplicación muestra entonces el número de serie, la aplicación y su versión, el estado (por ejemplo, unido), la batería, la información del enlace y de la región, y el DevEUI. En función de sus permisos en Yggio, puede leer y aplicar perfiles de configuración, incluido uno escaneado como código QR desde la VSM Configuration Tool, y actualizar la hora y la posición del dispositivo.
La instalación, el inicio de sesión, la carga de aplicaciones y firmware y la solución de problemas se describen en el manual de la aplicación NFC Hugin.
Hugin también actualiza el firmware y la aplicación VSM de la placa LoRaWAN.
SweIoT Toolbox for Puck & Prism radar sensor
SweIoT Toolbox es una aplicación Android, disponible en Google Play, que se comunica con la placa de radar por Bluetooth. No existe versión para iPhone. Utilícela in situ para leer y cambiar los ajustes del radar y para actualizar el firmware del radar.
- Active el Bluetooth del radar con Hugin: el Bluetooth de la placa de radar está apagado la mayor parte del tiempo, por tres motivos: ahorra batería, reduce el tráfico de radio en el aire y limita quién puede acceder a la placa de radar, de acuerdo con la Ley de Ciberresiliencia de la UE (Cyber Resilience Act). Solo el propietario registrado del sensor, o los usuarios a los que el propietario haya concedido el permiso, pueden activar el Bluetooth. Para activarlo para SweIoT Toolbox, acerque el teléfono a Puck con la aplicación Hugin abierta (consulte Localizar las antenas NFC) y pulse Activate Radar Bluetooth: la placa de radar se hace visible por Bluetooth durante unos 20 segundos, así que conéctese desde SweIoT Toolbox dentro de ese tiempo. Un toque NFC sin la aplicación Hugin no activa el Bluetooth: solo hace que Puck envíe un mensaje. También puede activarlo a distancia, con un downlink LoRaWAN, por ejemplo desde Yggio: configure Radar BT Advertise trigger con el valor 1 (consulte Ajustes). En Yggio, solo los usuarios con permiso sobre el sensor pueden enviarlo. Aparte de esto, la placa de radar solo es visible por Bluetooth durante unos segundos después de cada medición.
- En la aplicación: SweIoT Toolbox le guía para elegir un método de radar y ajustar sus ajustes principales. Su menú Commands and Logs admite los mismos comandos de radar que LoRaWAN.
- Actualizaciones: el firmware del radar solo puede actualizarse por Bluetooth, con SweIoT Toolbox.
6Mantenimiento y desmontaje
Batería
La batería es una pila reemplazable de litio-cloruro de tionilo (LiSOCl₂), de 3,6 V y 2100 mAh, elegida porque funciona de −30 a +80 °C. Su duración depende del método de radar, de la frecuencia con la que mide el radar, del promediado y de la frecuencia con la que informa Puck. Como referencia, la batería dura mucho más de diez años en una plaza de aparcamiento medida cada 30 segundos, y en un pozo o un contenedor de residuos medido cada 10 minutos. Una buena red (SF7–SF9) ayuda; un enlace débil la acorta. Cambie la batería cuando la tensión se mantenga por debajo de 2,8 V por encima de +10 °C (consulte Temperatura, humedad y batería).
Cambiar la batería
Utilice el kit de batería de Sensative: una batería nueva, una junta tórica y un cojín de goma nuevos, y dos herramientas Star. Cambie la batería en un lugar seco.
- Desmonte Puck. Coloque una herramienta Star en cada extremo y gire la tapa de la lente en sentido antihorario para abrir la carcasa. No utilice nunca otras herramientas: pueden romper la carcasa o dejarla mal cerrada.
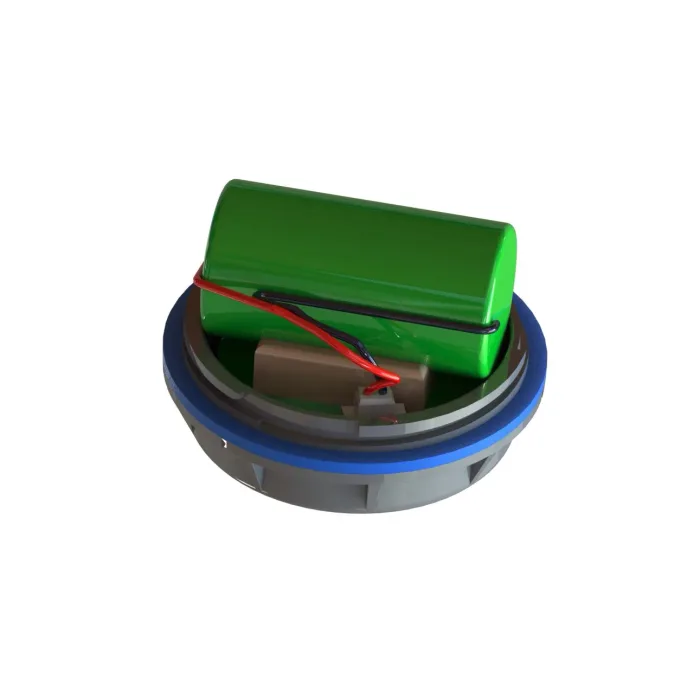
- Desconecte la batería antigua de su conector y conecte la nueva. Sujete la placa de circuito con un dedo mientras tira del conector. De lo contrario, las placas pueden salir de la carcasa con él, y cuesta volver a colocarlas. No corte los cables de la batería.
- Coloque el cojín de goma nuevo y la junta tórica nueva, y compruebe que están bien asentados y limpios. Mantienen Puck estanco.
- Cierre la carcasa girándola en sentido horario, aproximadamente un cuarto de vuelta, y después apriétela por completo con las dos herramientas Star.
- Puck se pone en marcha de nuevo y, si ya estaba unido a la red, vuelve a unirse por sí solo. Compruebe que llegan las mediciones. Si nunca se ha unido a la red, únalo con NFC, como en el paso 3.
Humedad
Puck está sellado, y el gel de sílice de su interior absorbe la humedad que se condensa. Si la humedad comunicada desde el interior no deja de subir, o se activa la alarma de humedad (al 60 % HR por defecto; consulte Temperatura, humedad y batería), abra Puck como se indica más arriba, revise la junta tórica y sustituya el gel de sílice.
Desmontar Puck Radar
Si está fijado con adhesivo, pase hilo dental por detrás de Puck y corte el adhesivo con un suave movimiento de sierra. Si está en una placa de montaje, desatornille o corte la placa para soltarla; la batería puede cambiarse con la placa todavía colocada.
Cambiar de servidor de red
Elimine el dispositivo del servidor de red antiguo y añádalo al nuevo. Puck pierde entonces la red antigua y se une a la nueva. Con la aplicación Hugin puede reiniciarlo de inmediato (ON / OFF), pero eso también restablece los ajustes personalizados.
Almacenamiento, seguridad y eliminación
- Almacene los sensores y las baterías sin usar a una temperatura de +10 a +30 °C.
- No cortocircuite la batería, no la perfore ni la caliente por encima de +80 °C. Abra Puck solo para cambiar la batería.
- Lleve las baterías usadas a un punto de recogida de pilas, y Puck, sin la batería, a un punto de recogida de residuos electrónicos.
7Solución de problemas
| Problema | Solución |
|---|---|
| La distancia es 0, o no se encuentra nada | Una distancia 0 significa que una medición no encontró ningún eco por encima del umbral (solo se envía con Report Failed Measurements activado). El objetivo está fuera del rango, o su eco es demasiado débil. Compruebe Start y Length of range, y después baje el umbral (consulte Métodos de radar). |
| Distance2: ningún eco de una zona | Compruebe que los rangos de las dos zonas y de las zonas de exclusión están bien configurados. Una zona de exclusión que cubre una zona de detección oculta todos los ecos que hay en ella. |
| La distancia es incorrecta | El radar ve otra trayectoria: una pared lateral, el fondo, el soporte o una tapa. Apunte Puck directamente al objetivo, acorte el rango, suba el umbral o utilice la lente estrecha (consulte Cómo ve el radar). |
| Las lecturas saltan con lluvia, nieve o sobre agua en movimiento | Utilice más barridos por medición, con la mediana activada, o una pausa más larga entre barridos (consulte Ajustes del radar por posición). Ambas cosas consumen batería. La tasa de detección diaria muestra con qué frecuencia encuentra el radar un eco estable. |
| No hay mediciones, aunque Puck se ha unido a la red | El radar solo mide mientras Puck está unido a la red. Lea los ajustes del radar con sys? en el puerto 48: compruebe el método y que el radar está activo (posición 6). |
Un comando de radar recibe como respuesta * | El comando no se ha aceptado. Compruebe su formato y sus valores (consulte Comandos de radar), y lea los valores actuales con sys? o, para un método, por ejemplo con 3?. |
| SweIoT Toolbox no encuentra el radar | Active el Bluetooth con la aplicación Hugin, para lo que se necesitan permisos de acceso al sensor en Yggio, y conéctese en unos 20 segundos; o envíe el Radar BT Advertise trigger. SweIoT Toolbox es solo para Android. |
| La humedad interior no deja de subir, o se activa la alarma de humedad | Entra humedad, o el gel de sílice está agotado. Revise la junta tórica y sustituya el gel de sílice (consulte Mantenimiento). La alarma se anula sola cuando la humedad vuelve a estar 5 % HR por debajo del Humidity Alarm Level. |
| No hay informes de movimiento ni de inclinación | El Position Check Interval es 0 por defecto, lo que desactiva la función. Configúrelo (consulte Movimiento e inclinación). Un desplazamiento que mantenga la orientación, o un Puck movido y vuelto a colocar entre dos comprobaciones, no se detecta. |
| La tensión de la batería es baja | Compruebe primero la temperatura: la tensión baja con frío. Si se mantiene por debajo de 2,8 V por encima de +10 °C, cambie la batería. |
| No ocurre nada al acercar el teléfono | Compruebe que el NFC está activado y que ha quitado la funda del teléfono. Apoye el teléfono plano sobre la parte superior de Puck y muévalo lentamente hasta que indique el contacto; después, manténgalo quieto (consulte Localizar las antenas NFC). |
| Solicitud de unión (Join Request) en el servidor de red, pero sin Join Accept | Compruebe las claves, el JoinEUI 70B3D52C0001D4C3, la versión de LoRaWAN (1.0.4), los parámetros regionales (RP002-1.0.3) y el plan de frecuencias (EU868). |
| No aparece nada en el servidor de red | Compruebe que el gateway está encendido y en línea, y que Puck está dentro del alcance y no dentro de un recinto metálico. Después, inicie una nueva unión con NFC, como en el paso 3. |
| «MIC mismatch» | Las claves son incorrectas. Compruebe que pertenecen a este sensor y que están bien escritas. |
| Llegan mensajes, pero el decodificador no muestra lecturas | Normalmente, el decodificador no ha recibido la identidad de la aplicación. Envíe 00 por el puerto 15 y compruebe que el decodificador está actualizado (consulte Qué aplicación ejecuta el sensor). |
| Un ajuste nuevo no surte efecto | Un downlink solo llega después del siguiente mensaje de Puck, y más tarde en una red con mucho tráfico. Compruebe que sigue en cola y que se generó para el rulesCrc32 que comunica su Puck. |
| Faltan mensajes o llegan de forma irregular | Compruebe el RSSI y la SNR. Es posible que Puck esté demasiado lejos del gateway, o en el fondo de un pozo o de una estructura de hormigón. Algunos canales también pueden sufrir interferencias en la misma banda de frecuencias, por ejemplo de un transmisor de telefonía móvil cercano o de un lector RFID. |
| No hay posición | Para obtener una posición se necesita un servicio en la nube que admita el posicionamiento por Wi-Fi, por ejemplo Yggio, y suficientes puntos de acceso de 2,4 GHz conocidos al alcance. Consulte Cómo funciona el posicionamiento por Wi-Fi. |
8Referencia técnica
Para integradores. Los valores siguientes corresponden a la aplicación Puck-radar November 2026. Otras versiones pueden diferir: consulte la documentación de aplicaciones VSM o la VSM Configuration Tool para la suya.
Qué aplicación ejecuta el sensor
Justo después de unirse a la red, Puck envía la identidad de su aplicación, el rulesCrc32, por el puerto 15. El decodificador la utiliza para elegir la traducción correcta, y usted la necesita para generar los downlinks adecuados. Para esta aplicación es:
| Aplicación | Puck-radar |
| Versión | November 2026 |
| rulesCrc32 | 961870689 (hex 3954FB61) |
| Versión anterior | Puck-radar R31–R33, rulesCrc32 1946060128: consulte la revisión A de este manual |
Si no recibió el mensaje, envíe 00 por el puerto 15 y Puck volverá a enviar su identidad. La aplicación NFC Hugin también muestra in situ la aplicación y su versión.
Aplicaciones alternativas: además de Puck-radar, Sensative puede ofrecer otras aplicaciones VSM para la placa LoRaWAN de Puck. Están disponibles en la aplicación NFC Hugin (Android) y también pueden cargarse a través de LoRaWAN. Pregunte a Sensative qué aplicaciones se adaptan a su uso.
LoRaWAN y puertos
| LoRaWAN | MAC 1.0.4, parámetros regionales RP002-1.0.3, clase A, OTAA, EIRP máxima 14 dBm |
| JoinEUI | 70B3D52C0001D4C3 (todos los sensores Puck y Square) |
| Puerto | Dirección | Contenido |
|---|---|---|
| 1 | Uplink | Lecturas y alarmas (consulte Mensajes) |
| 11 | Uplink | Las mismas salidas en forma comprimida |
| 12 | Uplink | Datos registrados: un mensaje almacenado mientras Puck no tenía red, enviado más tarde con la hora en que se registró |
| 15 | Uplink | Identidad de la aplicación (rulesCrc32), lo primero que envía tras unirse |
| 15 | Downlink | 00 pide a Puck que vuelva a enviar la identidad de su aplicación |
| 23 | Uplink | Escaneo Wi-Fi, para el posicionamiento |
| 2 | Downlink | Ajustes de la aplicación y solicitudes de lectura (consulte Ajustes en el puerto 2) |
| 2 | Uplink | Respuesta de Puck con sus valores actuales |
| 7 | Downlink | Configuración completa en un solo payload, incluidos los comandos de radar (consulte Configuración completa en el puerto 7) |
| 7 | Uplink | El estado de esa configuración: None, Applied, Error o Dirty |
| 48 | Downlink | Un comando de radar, como texto (consulte Comandos de radar) |
| 32 | Uplink | La respuesta de la placa de radar, como texto |
Mensajes
Cada salida tiene un id y una escala. El servidor de red acusa recibo de las salidas «confirmadas».
| Salida | Id | Tamaño y escala | Unidad | Confirmada | Se envía |
|---|---|---|---|---|---|
| distance | 91 | 2 bytes, × 0,001 | m | Sí | Ante un cambio mayor que la Radar Distance Hysteresis |
| amplitude | 90 | 2 bytes | intensidad del eco | Sí | Ante un cambio mayor que la Radar Amplitude Hysteresis |
| distance2, amplitude2 | 93 92 | 2 bytes cada uno; distancia × 0,001 | m, intensidad del eco | Sí | Zona 2 del método Distance2, junto con la zona 1 |
| occupied | 80 | 1 byte | 1 = ocupado, 0 = libre | Sí | En los métodos que evalúan la ocupación, cuando cambia |
| distanceAverage | 94 | 2 bytes, × 0,001 | m | Sí | Cada Average Distance Interval, si ha cambiado |
| averageDistanceAlarm | 81 | 1 byte | 0 = ninguna, 1 = baja, 2 = alta, 3 = ambas | Sí | Cuando cambia el estado de alarma |
| radarDetectionPercentageDay | 95 | 2 bytes | % de mediciones con eco | Sí | Una vez al día |
| radarVoltage_V | B4 | 2 bytes, × 0,001 | V | No | Con los informes periódicos |
| temp | B6 | 2 bytes, × 0,01 | °C, dentro de la carcasa | No | Con los informes periódicos |
| humidity | B5 | 2 bytes, × 0,01 | % HR, dentro de la carcasa | No | Con los informes periódicos |
| humidityAlarm | 82 | 1 byte | 0 = sin alarma, 1 = alarma | Sí | Cuando la humedad interior alcanza el Humidity Alarm Level, y cuando vuelve a estar 5 % HR por debajo |
| positionX, positionY, positionZ | 99 9A 9B | 4 bytes cada uno, × 0,001 | m/s² (gravedad en cada eje) | Sí | Con el Position Check Interval configurado: la orientación de referencia, en la primera comprobación y después de cada movimiento |
| positionMoves | 9C | 4 bytes | desplazamientos desde la puesta en marcha | Sí | Con la nueva referencia después de cada desplazamiento |
| periodicReportsCounter | BB | 4 bytes | recuento | No | Con cada informe periódico |
| nfcContactCount | 98 | 4 bytes | recuento | Sí | Tras un toque NFC, para que Puck responda incluso con el radar apagado |
Ajustes
Los valores predeterminados son aquellos con los que arranca Puck. El id es el que se usa en un downlink por el puerto 2. Los valores se envían en los pasos indicados: un ajuste en pasos de 0,01 se envía como cien veces su valor.
| Ajuste | Nombre en la aplicación | Id | Función | Unidad | Rango | Predeterminado |
|---|---|---|---|---|---|---|
| Radar Distance Hysteresis | distanceHysteresis | A2 | Variación de la distancia a partir de la cual se envía una nueva distancia o una nueva media. | m, pasos de 0,01 | 0–1,27 | 0,10 |
| Radar Amplitude Hysteresis | amplitudeHysteresis | B0 | Variación de la intensidad del eco a partir de la cual se envía un nuevo valor. | intensidad del eco | 0–32 767 | 250 |
| Average Distance Interval | averageDistanceIntervalMinutes | B1 | Periodo en el que se calcula la distancia media. Las alarmas se basan en la media. | minutos | 2–32 767 | 1440 |
| Distance Alarm Low Level | averageDistanceLowAlarmLevel | B2 | Alarma cuando la distancia media está por debajo de este nivel. 0 = desactivada. | m, pasos de 0,01 | 0–327,67 | 0 |
| Distance Alarm High Level | averageDistanceHighAlarmLevel | B3 | Alarma cuando la distancia media está por encima de este nivel. | m, pasos de 0,01 | 0–327,67 | 0 |
| Report Failed Measurements | reportFailedDistanceMeasurements | A3 | 0 = una medición sin ningún eco por encima del umbral no se envía. 1 = se envía como distancia 0. | activado/desactivado | 0–1 | 0 |
| Interval between periodic reports | periodicReportsInterval | A4 | Con qué frecuencia se envían la tensión de la batería, la temperatura y la humedad. | horas | 0–250 | 8 |
| Humidity Alarm Level | humidityAlarmLevel | A5 | La humedad dentro de la carcasa a la que se envía la alarma de humedad, comprobada cada hora. 0 desactiva la alarma. | % HR | 0–100 | 60 |
| Position Check Interval | positionCheckIntervalMinutes | BD | Con qué frecuencia comprueba Puck su orientación para el informe de movimiento e inclinación. 0 desactiva la función: no se lee el acelerómetro y no se envía nada. | minutos | 0–32 767 | 0 (desactivado) |
| Position Moved Threshold | positionMovedThreshold_m_s2 | BE | Cuánto debe alejarse de la referencia el vector de gravedad medido para que Puck se considere movido, como longitud de la diferencia. Una inclinación de un ángulo lo desplaza 2 g sen(ángulo/2): 0,86 m/s² para 5°, 1,71 para 10°, 3,41 para 20°, 5,08 para 30° y 9,81 para 60°. | m/s², pasos de 0,001 | 0,3–19,6 | 1,71 |
| Temperature Calibration | temperatureUserCalibration | BC | Compensación que se suma a la temperatura. | °C, pasos de 0,01 | −10 a +10 | 0 |
| Radar BT Advertise trigger | radarBtAdvertiseTrigger | A1 | Con 1, la placa de radar se hace visible por Bluetooth, para SweIoT Toolbox. | activado/desactivado | 0–1 | 0 |
| Time between join retries | timeBetweenJoinAttemts | B8 | Cuánto espera Puck entre intentos de unión cuando no está unido a la red. | minutos | 0–32 767 | 300 |
| Time from last RX before unjoin | timeBeforeUnjoin | B9 | Cuánto tiempo puede pasar Puck sin oír la red antes de volver a unirse. | horas | 0–32 767 | 360 |
| Max time between ReSend tries | maxResendWaitTime | BA | Espera máxima entre intentos cuando un mensaje confirmado no recibe acuse de recibo. | segundos | 0–5 184 000 (60 días) | 14 400 |
| Roaming Network Count | roamNetworkCount | A0 | Número de identidades de red LoRaWAN que se prueban sucesivamente (consulte Red). | número | 1–15 | 1 |
Registros del dispositivo
Pertenecen al firmware y no a la aplicación, pero pueden cambiarse de la misma manera. No los cambie si no tiene un motivo concreto.
| Registro | Nombre | Id | Función | Unidad | Rango | Predeterminado |
|---|---|---|---|---|---|---|
| Downlink Timeout | LINKCHECK_TIME | D0 | Cuánto tiempo pasa Puck sin recibir nada de la red antes de abandonarla y quedar sin unir. Cualquier downlink, incluido un acuse de recibo, reinicia el tiempo. A partir de la mitad del tiempo, todos los uplinks se envían como confirmados; a partir del 80 %, Puck también envía sus propias comprobaciones de enlace. 0 desactiva la comprobación. | segundos | 300–2 592 000 | 28 800 (8 horas) en esta aplicación |
| Device Time Max Age | DEVICE_TIME_MAX_AGE | CD | Cuánto tiempo confía Puck en su reloj. A partir de la mitad de este tiempo, pide la hora a la red LoRaWAN con la solicitud estándar DeviceTime (DeviceTimeReq, LoRaWAN 1.0.3 y posteriores): primero al cabo de un minuto, y después a intervalos que se duplican hasta unas 68 horas, hasta que obtiene respuesta. El servidor de red debe responder a las solicitudes DeviceTime. 0 lo desactiva: Puck no tiene entonces hora, y las lecturas tomadas sin red no se registran. | segundos | 0–4 294 967 295 | 2 592 000 (30 días) |
Salir de la red
Para que Puck salga de la red de inmediato, escriba 1 (no unido) en su registro DEVICE_STATE: envíe C8 00 00 00 01 por el puerto 2 (base64 yAAAAAE=). Después vuelve a unirse igual que cuando pierde la red (consulte Red). Las lecturas tomadas mientras no está unido se guardan y se envían cuando vuelve a unirse.
Perfiles publicados
Para esta aplicación no se han publicado perfiles listos para usar. Puck arranca con los valores predeterminados de la tabla de ajustes; para cambiarlos, utilice Custom en la VSM Configuration Tool.
Ajustes en el puerto 2
Un downlink por el puerto 2 es una lista de registros de 5 bytes cada uno: un byte para el id del ajuste y, a continuación, el valor como entero de 32 bits con signo, empezando por el byte más significativo. El valor se expresa en los pasos propios del ajuste: una Radar Distance Hysteresis de 0,05 m en pasos de 0,01 se envía como 5. Puck aplica los valores y responde por el puerto 2 con los valores que tiene ahora.
Leer valores
Un downlink de uno a cuatro bytes por el puerto 2 es una solicitud de lectura: Puck devuelve el valor actual de cada id que contiene.
| Downlink en el puerto 2 | Puck responde con |
|---|---|
04 | Temperatura actual, en centésimas de grado |
05 | Humedad actual, en centésimas de punto porcentual |
A2 | La Radar Distance Hysteresis configurada actualmente (cualquier id de ajuste funciona del mismo modo) |
Configuración completa en el puerto 7
La VSM Configuration Tool también puede empaquetar una configuración en un único payload para el puerto 7. Empieza con el CRC de la aplicación y termina con una suma de comprobación de la configuración (configCrc32). El sensor comunica el resultado por el puerto 7: None, Applied, Error o Dirty.
Comandos de radar
La placa de radar admite comandos de texto breves. Envíe cada uno como downlink en el puerto 48, en ASCII; la VSM Configuration Tool los genera automáticamente a partir del campo Radar Module Commands. La placa de radar responde en el puerto 32, como texto: una respuesta que empieza por = significa que el comando se ha aceptado, * significa un error. Aproximadamente una hora después de un cambio (60 minutos por defecto), la placa de radar también envía los ajustes con los que funciona ahora, para que pueda confirmarlos.
| Comando | Función |
|---|---|
sys? | Leer los ajustes del sistema |
sys:3 | Seleccionar el método 3 (Well). El primer ajuste del sistema es el método |
3? | Leer los ajustes del método 3 (funciona con cada método) |
3:600 | Establecer el primer ajuste del método 3, el intervalo de medición, en 600 s |
4:600,,0.15,1.2 | Establecer varios ajustes del método 4 a la vez, por posición. Una posición vacía conserva ese ajuste, y los ajustes posteriores al último indicado se quedan como están |
measure | Medir una vez, ahora |
test:10 | Modo de prueba: medir cada 10 s durante 10 minutos y después volver al funcionamiento normal. Útil durante la instalación |
meth_cmd:2,0.5,2.5,40 | Métodos 7 y 8: un escaneo de 0,5 a 2,5 m en 40 secciones (consulte Una aplicación nueva) |
version | Leer la versión del firmware del radar |
restart | Reiniciar la placa de radar |
factory | Restablecer todos los ajustes del radar (de sistema y de métodos) a los valores de fábrica |
Ajustes del radar por posición
Los ajustes de cada método forman una cadena de valores, separados por comas, en un orden fijo. Los ajustes que un usuario cambia normalmente, con sus valores predeterminados:
| Método | Posición: ajuste (predeterminado) |
|---|---|
| 3 Well | 1: intervalo, s (300) · 2: HWAAS, 1–63 (20) · 3: inicio del rango, m (0,500) · 4: longitud del rango, m (3,000) · 5: barridos por medición (3) · 10: rango adaptativo, m, 0 = desactivado (0) · 11: mediana, 1 = activada (1) · 12: umbral (200) · 13: pausa entre barridos, ms (1000) · 14: perfil de radar, 1–5 (2) |
| 4 Bin | 1: intervalo, s (120) · 2: HWAAS (20) · 3: inicio del rango, m (0,150) · 4: longitud del rango, m (1,000) · 5: umbral (290) · 6: desplazamiento sumado a la distancia, mm (0) |
| 5 Parking | 1: intervalo, s (30) · 2: HWAAS (10) · 3: inicio del rango, m (0,200) · 4: longitud del rango, m (1,500) |
| 6 Seating | 1: intervalo, s (60) · 2: HWAAS (30) · 3: inicio del rango, m (0,240) · 4: longitud del rango, m (1,000) · 5: umbral (200) · 6: desplazamiento, mm (0) · 7: mediciones seguidas para pasar a ocupado (3) · 8: y para pasar a libre (3) |
| 8 Distance2 | Dos zonas, cada una con su propio umbral y su propia elección de eco, y hasta dos zonas de exclusión (posiciones 7–22; consulte el ejemplo anterior) |
Por ejemplo, 3:,,,,,,,,,,,150 baja el umbral del método Well a 150 y deja el resto como está.
Los ajustes del sistema forman también una cadena. La posición 1 es el método, y la posición 8, send only changes (0 = desactivado), hace que Puck envíe solo los resultados que han cambiado, como las llegadas y salidas en una plaza de aparcamiento: sys:,,,,,,,1. Deje los demás ajustes del sistema tal como se entregan. En particular, no cambie nunca el ajuste de transporte (posición 7): puede desconectar la placa de radar de LoRaWAN.
- HWAAS: muestras promediadas en el chip del radar para cada punto. Más muestras reducen el ruido, pero cuestan tiempo y batería.
- Perfil de radar: un perfil más alto da más señal para distancias largas, como pozos profundos, a costa de la resolución de distancia.
Ejemplo práctico 1: imbornal, nivel de agua cada 10 minutos y alarma de inundación
Seleccionar el método Well y medir cada 10 minutos. Promediar a lo largo de 30 minutos en lugar de 24 horas, y generar la alarma cuando el agua llegue a menos de 1 m de Puck. Los ejemplos se han construido con el formato de registro de Ajustes en el puerto 2 y los comandos de radar para el rulesCrc32 961870689, y se han comprobado con el traductor VSM de código abierto; el payload del puerto 7 incluye la identidad de la aplicación y la suma de comprobación, tal como lo genera la VSM Configuration Tool. Envíe los downlinks en orden o el único payload del puerto 7, no ambos.
| Ajuste | Valor | Se envía como | Registro |
|---|---|---|---|
| Radar Module Commands | sys:3;3:600 | dos comandos de radar | sys:3 y 3:600 en el puerto 48 |
| Average Distance Interval | 30 min | 30 | B1 00 00 00 1E |
| Distance Alarm Low Level | 1,00 m | 100 | B2 00 00 00 64 |
| Puerto | Downlink (hex) | Base64 |
|---|---|---|
| 2 | B1 00 00 00 1E B2 00 00 00 64 | sQAAAB6yAAAAZA== |
| 48 | 73 79 73 3A 33 | c3lzOjM= |
| 48 | 33 3A 36 30 30 | Mzo2MDA= |
| O 7 | 39 54 FB 61 02 0A B1 00 00 00 1E B2 00 00 00 64 30 05 73 79 73 3A 33 30 05 33 3A 36 30 30 00 4C 5F C1 59 |
Ejemplo práctico 2: contenedor de residuos de 1,2 m de profundidad, comprobado cada 10 minutos
Seleccionar el método Bin, medir cada 10 minutos en un rango de 0,15 m a 1,35 m y enviar una nueva distancia con cada cambio de 5 cm.
| Ajuste | Valor | Se envía como | Registro |
|---|---|---|---|
| Radar Module Commands | sys:4;4:600,,0.15,1.2 | dos comandos de radar | sys:4 y 4:600,,0.15,1.2 en el puerto 48 |
| Radar Distance Hysteresis | 0,05 m | 5 | A2 00 00 00 05 |
| Puerto | Downlink (hex) | Base64 |
|---|---|---|
| 2 | A2 00 00 00 05 | ogAAAAU= |
| 48 | 73 79 73 3A 34 | c3lzOjQ= |
| 48 | 34 3A 36 30 30 2C 2C 30 2E 31 35 2C 31 2E 32 | NDo2MDAsLDAuMTUsMS4y |
| O 7 | 39 54 FB 61 02 05 A2 00 00 00 05 30 05 73 79 73 3A 34 30 0F 34 3A 36 30 30 2C 2C 30 2E 31 35 2C 31 2E 32 00 87 9D 91 68 |
Ejemplo práctico 3: un aviso más temprano para el gel de sílice y una comprobación de inclinación cada hora
Enviar la alarma de humedad ya al 50 % HR dentro de la carcasa, y comprobar una vez por hora si Puck se ha movido o girado.
| Ajuste | Valor | Se envía como | Registro |
|---|---|---|---|
| Humidity Alarm Level | 50 % HR | 50 | A5 00 00 00 32 |
| Position Check Interval | 60 min | 60 | BD 00 00 00 3C |
| Puerto | Downlink (hex) | Base64 |
|---|---|---|
| 2 | A5 00 00 00 32 BD 00 00 00 3C | pQAAADK9AAAAPA== |
| O 7 | 39 54 FB 61 02 0A A5 00 00 00 32 BD 00 00 00 3C 00 FE 13 F4 A2 |
9Especificaciones
| Radar | Radar coherente pulsado de 60 GHz (Acconeer A111) |
| Rango de medición | 0,2–7 m, resolución y precisión de 1 mm; la distancia se mide desde el punto de referencia del radar dentro de la carcasa, 11 mm (estándar) o 26 mm (estrecha) por detrás de la cara de la lente |
| Haz | Lente estándar unos ±60°, lente estrecha unos ±10° |
| Métodos de radar | Well, Bin, Parking, Seating, Adv_Seating, Distance2 (firmware del radar 2.24) |
| Otros sensores | Temperatura (típica ±2 °C a 0–30 °C) y humedad, dentro de la carcasa, con alarma de humedad para el gel de sílice; acelerómetro 3D para movimiento e inclinación |
| Posicionamiento | Escaneo Wi-Fi una vez al día; se necesita un servicio en la nube compatible con el posicionamiento por Wi-Fi |
| Memoria | Registro de datos integrado, que se envía por LoRaWAN cuando Puck se conecta |
| Radio | LoRaWAN 1.0.4, clase A, OTAA; JoinEUI 70B3D52C0001D4C3 |
| Plan de frecuencias | EU868 |
| Alcance (radio) | Hasta 10 km con visión directa |
| Configuración | Ambas placas por LoRaWAN; in situ con Hugin (NFC, Android) y SweIoT Toolbox (Bluetooth, Android) |
| Actualizaciones | Placa LoRaWAN: firmware y aplicación VSM con Hugin, aplicaciones VSM también por LoRaWAN. Placa de radar: firmware solo por Bluetooth, con SweIoT Toolbox |
| Aplicación | Aplicación VSM Puck-radar (noviembre de 2026) |
| Batería | LiSOCl₂ reemplazable, 3,6 V, 2100 mAh; mucho más de diez años, según el método y la frecuencia de medición |
| Grado de protección IP | IP67, sellado con junta tórica |
| Temperatura de funcionamiento | −30 a +80 °C |
| Temperatura de almacenamiento | +10 a +30 °C |
| Dimensiones | Ø 45 × 30 mm (lente estándar) o Ø 45 × 45 mm (lente estrecha) |
| Peso | 38 g (lente estándar) · 43 g (lente estrecha), batería incluida |
| Montaje | Adhesivo incluido; placas de montaje vendidas por separado; orificio taladrado, soporte o cinchas |
10Soporte
- VSM Configuration Tool, abierta con esta aplicación: vsm-lora-config-app.service.sensative.net
- Documentación de aplicaciones VSM, por rulesCrc32: github.com/Sensative/vsm-application-documentation
- Cliente MQTT y decodificador Munin (código abierto): github.com/Sensative/vsm-mqtt-client-open-source
- Traductor VSM (código abierto): github.com/Sensative/vsm-translator-open-source
- Aplicación NFC Hugin: Sensative Docs
- SweIoT Toolbox for Puck & Prism radar sensor (Android): Google Play; guía rápida: sweiot.gitbook.io
- Placas de montaje de Puck: sensative.com/accessories/puck-mounting-plates
- Soporte, preguntas frecuentes y descargas: sensative.com/support
- Página del producto y ficha de producto: sensative.com/sensors/puck-radar
- LoRaMESH/LoRaPOS: disponible como aplicación VSM opcional
Fuentes: Sensative Docs, Puck Radar (consultado el 31 de octubre de 2026); PUCK Radar Sensor User Manual, firmware del radar 2.24; ficha de producto de Puck Radar, Rev B; las fuentes y la documentación de la aplicación en el repositorio vsm-applications de Sensative (Puck-radar, 10 de noviembre de 2026) y las definiciones de producto en dots-builds; la VSM Configuration Tool y la VSM application documentation en GitHub para la versión anterior; VSM translator (código abierto); especificaciones a partir de los datos de producto de sensative.com; posicionamiento por Wi-Fi: Semtech, Wi-Fi geolocation with LoRa Edge.