1Introducción
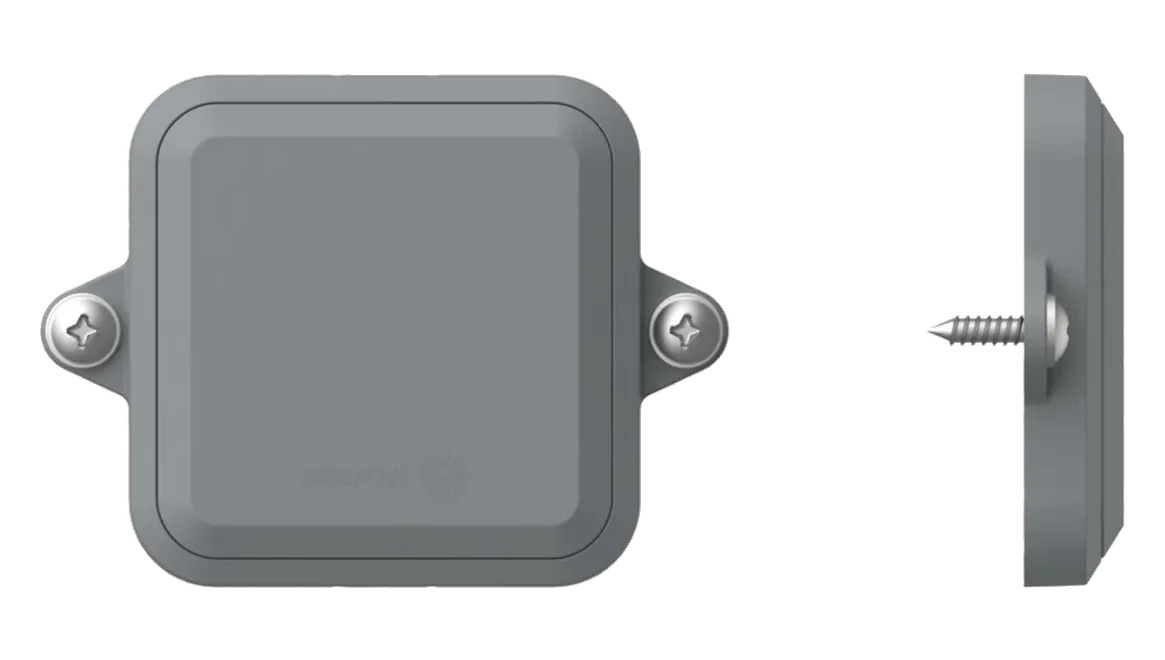
Square Tracker Xtreme le indica dónde están sus activos, en interiores y en exteriores. En exteriores utiliza GNSS (GPS y BeiDou); en interiores escanea los puntos de acceso Wi-Fi de su entorno. Escanea cuando el activo empieza o deja de moverse, y a intervalos fijos, y un servicio en la nube convierte los escaneos en posiciones. Su acelerómetro detecta el movimiento, y da una indicación de la temperatura. La carcasa gris y sellada tiene grado de protección IP68 e IK06, mide 67,2 × 60,4 × 13 mm y lleva una placa de circuito con recubrimiento conformado (conformal coating), para lugares húmedos, polvorientos y expuestos a golpes.
La batería está integrada (4000 mAh) y dura 10 años con 72 posiciones al día.
Funciona con cualquier servidor de red LoRaWAN (LoRaWAN 1.0.4, clase A, OTAA) y alcanza hasta 10 km con línea de visión directa. Qué mide, cuándo informa y qué envía lo decide una aplicación que se ejecuta dentro del sensor, en la Virtual Sensing Machine (VSM) de Sensative. Este manual describe la aplicación Tracker-GNSS November 2026, que puede configurarse y sustituirse por una versión más reciente, por radio o mediante NFC. Sensative también puede ofrecer aplicaciones VSM alternativas para el mismo sensor, que le asignan otra tarea; consulte Qué aplicación ejecuta el sensor.
Contenido de la caja
- Square Tracker Xtreme, con el adhesivo ya colocado en la parte trasera
- El marco de montaje para tornillos
Las claves (DevEUI y AppKey) se suministran con la información de entrega. Los tornillos y las bridas no están incluidos.
Partes del sensor
2Antes de empezar
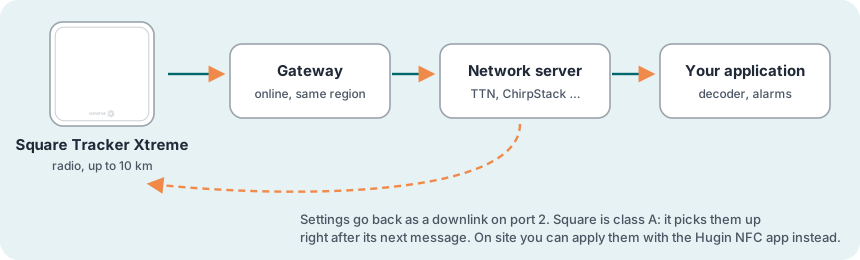
Un sensor LoRaWAN requiere algo más de preparación que uno que se empareja con un hub. Antes de empezar, necesita lo siguiente:
Qué necesita
- Un gateway (pasarela) LoRaWAN dentro del alcance, encendido y en línea
- Una cuenta en un servidor de red LoRaWAN (por ejemplo, The Things Network, ChirpStack, Loriot o Actility), con el gateway añadido
- Las claves del sensor: su DevEUI y su AppKey, que figuran en la información de entrega. El JoinEUI es el mismo para todos los sensores Square:
70B3D52C0001D4C3. - Un teléfono con NFC, para poner en marcha el sensor. La mayoría de los smartphones lo tienen; un iPhone necesita una aplicación de lectura NFC (consulte Localizar las antenas NFC).
- Un decodificador de payload para sensores VSM de Sensative en su servidor de red o en su aplicación (consulte Decodificar los mensajes)
- Un servicio en la nube compatible con el posicionamiento por GNSS y por Wi-Fi, por ejemplo Yggio. Sin él, los escaneos llegan, pero no dan ninguna posición (consulte Posicionamiento por GNSS y Cómo funciona el posicionamiento por Wi-Fi).
Elegir la ubicación
- En el activo: fije el tracker en un punto que se mueva con el activo
- Vista del cielo para el GNSS: en exteriores, el GNSS necesita una vista despejada del cielo. Monte el tracker con el frontal, el lado superior o el lado derecho orientado hacia el cielo, sin nada encima: un tejado, una cubierta o el propio activo bloquean la señal. El GNSS no funciona en interiores ni bajo un tejado que lo cubra
- Wi-Fi en interiores: en interiores la posición se obtiene de los puntos de acceso Wi-Fi de 2,4 GHz que rodean al tracker (consulte Cómo funciona el posicionamiento por Wi-Fi)
- En exteriores y en vehículos: la carcasa tiene grado de protección IP68 e IK06, para lluvia, polvo y golpes
- Alcance: hasta 10 km con visión directa despejada; mucho menos a través de paredes y forjados
Localizar las antenas NFC
El NFC solo alcanza un par de centímetros, así que el teléfono debe quedar plano sobre el sensor, con una antena encima de la otra. Para ello hay que saber dónde están ambas antenas. Lo más sencillo es mover el teléfono despacio sobre la zona indicada hasta que avise del contacto:
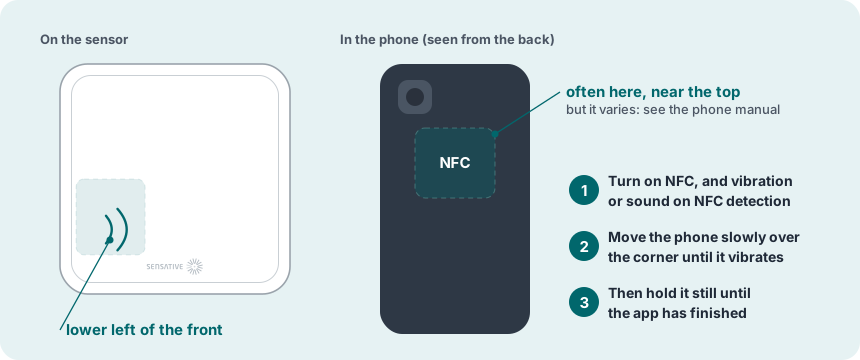
- En el sensor: en la parte inferior izquierda del frontal, con el logotipo a lo largo del borde inferior.
- En un teléfono Android (recomendado): active el NFC y, en los ajustes del teléfono, la vibración o un sonido para el NFC, de modo que el teléfono avise en cuanto encuentre el sensor. La antena suele estar en la cara trasera, cerca de la parte superior y a menudo junto a la cámara, pero varía de un modelo a otro; el manual del teléfono o la web del fabricante indican dónde está. Si no la encuentra, pase despacio la parte trasera del teléfono por la esquina inferior izquierda del sensor hasta que vibre.
- Quite la funda del teléfono. Una funda protectora, sobre todo si es gruesa o lleva metal o un imán, puede dificultar el contacto NFC. Trabaje con el sensor sin funda.
- Después, no lo mueva. Para iniciar la unión a la red, mantenga el teléfono quieto sobre el sensor durante unos 5 segundos. La vibración solo indica que el teléfono ha encontrado el sensor; no lo retire hasta que el sensor y la aplicación hayan terminado de comunicarse. Con la aplicación Hugin esto tarda unos segundos, porque primero desbloquea el sensor a través del servidor de Sensative. Si aparta el teléfono demasiado pronto, la conexión se interrumpe y tendrá que empezar de nuevo.
- En un iPhone: utilice una aplicación de lectura NFC, como NFC Reader & Scanner de la App Store. Ábrala y pulse su botón NFC antes de tocar el sensor, de modo que muestre Ready to Scan. La antena del iPhone está en el borde superior de la cara trasera. Apoye ese borde en la esquina inferior izquierda del sensor y no lo mueva. Cuando la lectura se completa, se abre un enlace web con el número de serie del sensor. La guía de unión con NFC para iPhone (PDF) muestra cada paso con imágenes.
3Instalación paso a paso
Ocho pasos. Registre el sensor en el servidor de red antes de acercarle el teléfono. Después, únalo a la red, compruebe los ajustes y, por último, móntelo.
Desembalar
Compruebe el contenido y localice las claves del sensor. El sensor permanece en reposo hasta que detecta un campo NFC.
Registrar el sensor en el servidor de red
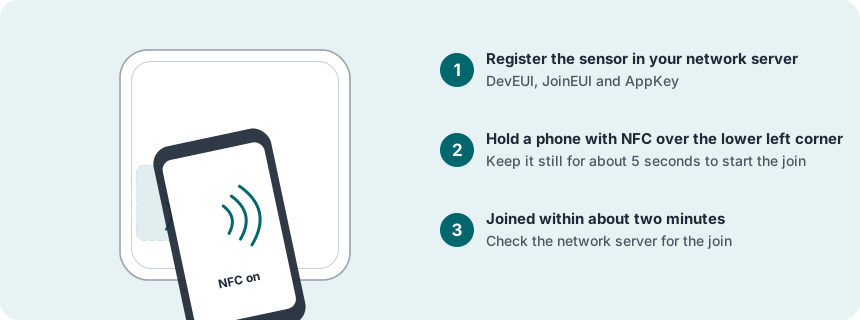
- Añada un nuevo dispositivo final en su servidor de red, con activación OTAA.
- Utilice estos ajustes LoRaWAN: versión MAC 1.0.4, parámetros regionales RP002-1.0.3, EIRP máxima 14 dBm y el plan de frecuencias de su región.
- Introduzca el DevEUI y la AppKey de la información de entrega, y el JoinEUI
70B3D52C0001D4C3. Compruébelos con cuidado, porque basta un carácter erróneo para que la unión falle. - Configure la decodificación de los mensajes (consulte Decodificar los mensajes).
Unir el sensor a la red con NFC
Sostenga el teléfono sobre la esquina inferior izquierda del frontal de Square Tracker Xtreme y manténgalo quieto unos 5 segundos para iniciar la unión a la red (consulte Localizar las antenas NFC, también para iPhone). El teléfono puede mostrar un enlace web con el número de serie del sensor; no hace falta abrirlo.
Comprobar la señal en el lugar de montaje
Coloque el sensor donde se va a montar y siga en el servidor de red la unión y los primeros informes.
Configurar (opcional)
Square Tracker Xtreme viene con la aplicación Tracker-GNSS. Con los ajustes predeterminados ejecuta un tren de escaneos cada vez que empieza o deja de moverse, y una vez al día mientras está quieto: primero Wi-Fi, y un escaneo GNSS como último paso si el Wi-Fi encuentra muy pocos puntos de acceso. El GNSS Mode, el recuento de movimientos y el tiempo de movimiento están desactivados, igual que las funciones opcionales (el informe de inclinación y el escaneo solo tras detenerse). Adapte los ajustes a la frecuencia con la que necesita posiciones, y a dónde: cada escaneo consume batería.
Para cambiarlos, consulte Cambiar los ajustes, la tabla de ajustes y los ejemplos prácticos.
Montar
Elija una forma, o combínelas:
- Tornillos, con el marco de montaje incluido: fije el marco con tornillos M4 (no incluidos).
- Adhesivo: el adhesivo ya está colocado en la parte trasera. Limpie la superficie con una mezcla 50:50 de alcohol isopropílico y agua, para que quede libre de suciedad y grasa, y deje que se seque. Retire la película del adhesivo y presione el tracker firmemente en su sitio.
- Bridas: a través de los ojales. Las bridas pueden combinarse con el adhesivo para una sujeción adicional.
Probar
Mueva el activo, o el tracker, y después déjelo quieto. Para el GNSS, hágalo en exteriores, a cielo abierto.
Listo para funcionar
- Registrado en el servidor de red, con el JoinEUI y la región correctos
- Unido a la red con NFC y con los mensajes decodificados
- Señal comprobada en el lugar definitivo: SF9 o mejor
- Conectado a un servicio en la nube compatible con el posicionamiento por GNSS y por Wi-Fi, por ejemplo Yggio
- Ajustes comprobados o cambiados según sea necesario
- Montado en el activo, con el frontal accesible y, en exteriores, con la vista del cielo despejada
- Llegan posiciones cuando el activo se mueve
4Uso del sensor
Los ajustes que aparecen en negrita figuran en la tabla de ajustes.
Cómo funciona el posicionamiento por Wi-Fi
- Solo 2,4 GHz: la radio escanea únicamente la banda de 2,4 GHz (2412–2484 MHz). Las redes que solo emiten en 5 GHz no se detectan.
- Pasivo: el sensor escucha los puntos de acceso Wi-Fi cercanos (802.11 b/g/n) y registra sus direcciones MAC y la intensidad de su señal (RSSI). No se conecta a ninguna red, no necesita contraseña y no envía nada por Wi-Fi. Las direcciones viajan en el enlace ascendente (uplink) LoRaWAN.
- Cuántos: hacen falta al menos 2 puntos de acceso para obtener una posición; cuantos más haya, mejor será.
- Se necesita un servicio en la nube: para obtener cualquier posición, el tracker debe estar conectado a un servicio en la nube compatible con el posicionamiento por GNSS y por Wi-Fi, por ejemplo Yggio. El servicio busca las direcciones en una base de datos de puntos de acceso cartografiados y devuelve la posición. Munin y LoRa Cloud también pueden hacerlo.
- Precisión: depende de cuántos puntos de acceso conocidos haya alrededor; en interiores suele ser de 5–20 m. Con solo uno o dos, sabrá en qué zona está el sensor, pero no en qué sala. Para mejorarla, basta con añadir puntos de acceso de 2,4 GHz de bajo coste.
Cuándo escanea: el tren de escaneos
Cada vez que el sensor empieza a moverse, y cada vez que se detiene, inicia un tren de escaneos: una serie de escaneos que termina en cuanto uno de ellos encuentra suficientes puntos de acceso (el Minimum Wifi Count, 3 por defecto).
- Al cabo de 1 minuto, un escaneo Wi-Fi limitado, en los canales de la Limited Wifi Scan Channel Mask (todos los canales por defecto).
- En el minuto fijado en Still Wifi Scan Again At Minute (el 2 por defecto), un segundo escaneo Wi-Fi limitado.
- En el Full Wifi Scan At Minute, un escaneo Wi-Fi completo, en los canales de la Full Wifi Scan Channel Mask (todos los canales por defecto).
- En el minuto fijado en GNSS Scan At Minute (el 60 por defecto), un escaneo GNSS. Después, el tren de escaneos se detiene.
- Escaneos periódicos: el tren de escaneos también se reinicia cada Stationary Scan Interval mientras el sensor está quieto (1440 minutos, una vez al día, por defecto) y cada Moving Scan Interval mientras se mueve (desactivado por defecto). No configure un intervalo más corto que el propio tren de escaneos.
- Presupuesto de escaneos: cada escaneo consume una unidad de un presupuesto. El 15 Minute Scan Budget (3 por defecto) se añade cada 15 minutos, hasta el Max Scan Budget (100 por defecto). Si el presupuesto se agota durante un tren de escaneos, los escaneos restantes esperan hasta que se haya repuesto.
- Posición a demanda, con NFC: acerque un teléfono a un sensor que ya esté unido a la red, como al unirlo. Inicia de inmediato un tren de escaneos, y el resultado llega como un nuevo uplink de escaneo, que su servicio en la nube convierte en una posición. Esta es la forma de obtener una posición a demanda.
Funciones opcionales: Tracker Options
Hay dos funciones desactivadas por defecto que se activan con el ajuste Tracker Options, un bit cada una; sume los valores para combinarlas.
- 1, informe de inclinación: cada vez que el sensor ha quedado en reposo tras un movimiento, comprueba su orientación a partir de la lectura del acelerómetro en reposo, que es la gravedad. La primera comprobación fija la referencia y la envía como X, Y y Z; cuando una comprobación posterior detecta que el sensor se ha inclinado o girado más que el Position Moved Threshold (1,71 m/s², unos 10°, por defecto), envía la nueva referencia y cuenta el desplazamiento. No se envía nada mientras la orientación no cambie, y un desplazamiento que mantiene la orientación no se detecta. La referencia se pierde al reiniciar, y se envía una nueva. La comprobación utiliza la lectura que el acelerómetro toma de todos modos cuando el sensor queda en reposo, por lo que no requiere ninguna lectura adicional.
- 4, escaneo solo tras detenerse: el tren de escaneos solo se inicia cuando el sensor ha dejado de moverse, no cuando empieza a moverse: una posición donde el activo ha quedado en reposo. Mientras se mueve no hay escaneos, ni siquiera cada Moving Scan Interval.
Square Tracker Xtreme no tiene barómetro, por lo que no puede enviar la presión del aire: deje el bit 2 desactivado. La presión del aire para la planta es una función de Square Tracker y Tracker L.
Posicionamiento por GNSS
- Por defecto, primero Wi-Fi: con los ajustes predeterminados (GNSS Mode 0) el tracker se posiciona por Wi-Fi y utiliza el GNSS (GPS y BeiDou) solo como último paso del tren de escaneos, cuando los escaneos Wi-Fi han encontrado muy pocos puntos de acceso. El Wi-Fi consume menos energía y funciona en interiores y en zonas edificadas.
- GNSS Mode: con el GNSS Mode activado, el tren de escaneos empieza con un escaneo GNSS al cabo de 1 minuto. Si encuentra el Minimum Satellite Count (3 por defecto), se envía el resultado y el tren se detiene. Si no, sigue un escaneo Wi-Fi de respaldo en el Fallback WIFI Scan At Minute (desactivado por defecto), y el tren se detiene.
- Qué elegir: para activos que están sobre todo en exteriores, active el GNSS Mode (primero GNSS, con Wi-Fi como respaldo); para activos que están sobre todo en interiores, mantenga el tren de escaneos Wi-Fi, que es el predeterminado. El ejemplo práctico 1 muestra el cambio.
- Vista del cielo: el GNSS necesita una vista despejada del cielo. No funciona en interiores ni bajo un tejado que lo cubra (consulte Elegir la ubicación).
- Escaneos asistidos: el tracker registra las señales de los satélites y las envía; el servicio en la nube calcula la posición. Así, un escaneo tarda 3–4 segundos en lugar de unos 30. Para que los escaneos asistidos sean buenos, el tracker necesita la hora correcta, con un margen de unos 30 segundos, y un almanaque actualizado (los datos de las órbitas de los satélites).
- Hora y almanaque: el tracker pide la hora a la red antes de que expire su Device Time Max Age (consulte Registros del dispositivo); si no recibe una hora nueva antes, los escaneos GNSS pasan a ser autónomos. La documentación de la aplicación recomienda ejecutar Munin en el back end para mantener el reloj sincronizado y el almanaque actualizado (consulte Decodificar los mensajes).
Movimiento y tiempo de movimiento
- Detección de movimiento: el acelerómetro detecta cuándo se mueve el sensor. El Still Threshold fija la intensidad que debe tener un movimiento para contar como movimiento mientras el sensor está quieto, y el Moving Threshold, mientras se está moviendo. Si se configuran demasiado bajos, el sensor cree que siempre se está moviendo y no inicia un tren de escaneos cuando se detiene. Empiece con valores altos y redúzcalos si el sensor no es lo bastante sensible.
- Recuento de movimientos: desactivado por defecto. Cuando está activado, el sensor envía el número de movimientos detectados desde que se puso en marcha, una vez por hora si ha cambiado.
- Tiempo de movimiento: desactivado por defecto. Cuando está activado, el sensor envía el número total de minutos en los que ha detectado movimiento desde que se puso en marcha, una vez por hora si ha cambiado.
Temperatura
La temperatura se mide dentro del sensor cada 15 minutos, con una precisión típica de ±2 °C. Es una indicación de las condiciones alrededor del activo, no una temperatura ambiente precisa.
- Si la temperatura ha cambiado más que la Temperature Hysteresis (2 °C por defecto) desde el último valor enviado, el sensor envía la nueva lectura.
- Cada Average Temp Interval (2 horas por defecto) envía la temperatura media, si ha cambiado más que esa misma histéresis.
- Por encima del Temperature Alarm High Level (60 °C) el estado de alarma pasa a «alto», y por debajo del Temperature Alarm Low Level (2 °C) pasa a «bajo». La alarma se envía como confirmada y se cancela cuando la temperatura vuelve a estar entre los dos niveles.
Batería
Una vez a la semana el sensor estima la batería restante y la envía como porcentaje, confirmado. La estimación se basa en el tiempo de funcionamiento medido y en la energía consumida por el procesador, la radio, los sensores y los escaneos de posición.
Datos registrados
Las lecturas tomadas mientras el sensor no tiene red se guardan en su memoria y se envían por LoRaWAN cuando vuelve a estar conectado, cada una con la hora en que se registró. Para las salidas confirmadas se conserva todo el historial, hasta que la memoria se llena; para las salidas no confirmadas, solo el último valor. La aplicación NFC Hugin no puede leer el registro. Las horas proceden del reloj del sensor, que este ajusta a partir de la red: pide la hora dentro de su Device Time Max Age (7 días por defecto; consulte Registros del dispositivo), y sin hora no se registra nada.
Red e itinerancia
- Mensajes confirmados: la alarma de temperatura, el informe de inclinación y el nivel de batería requieren acuse de recibo del servidor de red, y el sensor los vuelve a enviar si no lo recibe.
- Volver a unirse: si el sensor no está unido a la red, intenta unirse una vez cada 24 horas. Si estaba unido y ha perdido la red, primero hace intentos de unión rápidos, cada hora y 15 minutos después de haber dejado de moverse, hasta el Quick Rejoin Budget (10 por defecto). Con un toque NFC, como en el paso 3, lo intenta de inmediato.
- Pérdida de la red: el sensor da la red por perdida si no recibe nada de ella durante el Downlink Timeout (8 horas por defecto en esta aplicación; consulte Registros del dispositivo).
- Itinerancia (roaming): el sensor puede registrarse en hasta 15 redes LoRaWAN, por orden de prioridad. Regístrelo en cada una con el mismo DevEUI y JoinEUI, y con el último dígito de la AppKey en orden ascendente:
…00para la primera red,…01para la segunda, y así sucesivamente. Después, configure el Roaming Network Count. Si el sensor pierde su red, prueba las siguientes por orden, y cada 24 horas vuelve a empezar por la primera. Con más de una red, cada unión tarda más y consume más energía. - Velocidad de datos adaptativa: el sensor sigue la velocidad de datos adaptativa (ADR) del servidor de red, que elige su velocidad de datos y su potencia de transmisión. Si pierde el contacto con la red, reduce rápidamente su propia velocidad de datos, ya que un tracker que se ha desplazado puede necesitar de inmediato el mayor alcance, hasta que vuelve a llegar a la red.
Decodificar los mensajes
Los mensajes son registros binarios compactos cuyo significado depende de la versión de la aplicación. Decodifíquelos con un decodificador compatible con VSM:
- Yggio los decodifica con su traductor VSM integrado y lleva el control de la versión de la aplicación de cada sensor.
- Otras plataformas: utilice Munin, el cliente MQTT de código abierto de Sensative. Decodifica los mensajes para cualquier servidor de red, mantiene actualizados el estado del dispositivo que necesita el decodificador y la hora del dispositivo, y resuelve las posiciones por Wi-Fi.
- Su propia integración: el traductor VSM de código abierto es el decodificador que utiliza Munin y está disponible como paquete de Node. Su integración debe cumplir dos condiciones: guardar al menos el rulesCrc32 de cada sensor entre un mensaje y otro, y mantener el traductor actualizado, ya que las nuevas versiones de la aplicación se publican sin previo aviso. Si además guarda el resultado completo del mensaje anterior, los datos registrados también llevan la hora correcta.
Los escaneos Wi-Fi llegan por el puerto 23 o 24, y los escaneos GNSS por el puerto 21 (con metadatos en el puerto 22); el decodificador los gestiona todos.
Cambiar los ajustes
Hay dos formas: por radio, con enlaces descendentes (downlinks) desde su servidor de red, o in situ con la aplicación NFC Hugin. En ambos casos se suele empezar en la VSM Configuration Tool, que genera los downlinks.
- Elija la aplicación: por nombre y versión, o por el rulesCrc32 que el sensor envía por el puerto 15 (consulte Qué aplicación ejecuta el sensor).
- Elija una configuración: un perfil publicado de la Profile Library (no hay ninguno publicado para esta aplicación, consulte Perfiles publicados), o Custom para fijar sus propios valores. Cada ajuste muestra su descripción, unidad y rango.
- Obtenga el resultado: uno o varios downlinks para el puerto 2, o un único payload para el puerto 7, en hexadecimal o base64, para enviarlos desde su servidor de red, o bien un código QR para escanear con la aplicación NFC Hugin, que después escribe la configuración en el sensor in situ.
5La aplicación NFC Hugin
Hugin es una aplicación Android opcional para trabajar con el sensor in situ, mediante NFC. Necesita un teléfono Android con NFC y GPS, y una cuenta de usuario de Yggio. Además, el sensor debe estar registrado en Yggio con su organización como propietaria, porque Hugin lo comprueba en Yggio antes de dejarle trabajar con él. Acerque el teléfono al sensor como se indica en Localizar las antenas NFC. La aplicación muestra entonces el número de serie, la aplicación y su versión, el estado (por ejemplo, unido), la batería, la información del enlace y de la región, y el DevEUI. En función de sus permisos en Yggio, puede leer y aplicar perfiles de configuración, incluido uno escaneado como código QR desde la VSM Configuration Tool, y actualizar la hora y la posición del dispositivo.
La instalación, el inicio de sesión, la carga de aplicaciones y firmware y la solución de problemas se describen en el manual de la aplicación NFC Hugin.
6Mantenimiento y desmontaje
Batería
La batería está integrada (4000 mAh) y dura 10 años con 72 posiciones al día en una buena red (SF7–SF9). Los informes frecuentes y un enlace débil la acortan.
Desmontar Square Tracker Xtreme
Pase hilo dental por detrás del sensor y corte el adhesivo con un suave movimiento de sierra.
Cambiar de servidor de red
Elimine el dispositivo del servidor de red antiguo y añádalo al nuevo. La comprobación de enlace del sensor falla entonces, y el sensor abandona la red antigua y se une a la nueva, algo que suele tardar entre uno y dos días. Con la aplicación Hugin puede reiniciarlo de inmediato (ON / OFF), pero así también se restablecen los ajustes personalizados.
Almacenamiento y eliminación
- Almacene los sensores sin usar a una temperatura de +10 a +30 °C.
- El sensor lleva una batería no sustituible de litio-dióxido de manganeso (LiMnO₂), una de las químicas de litio más estables. No abra el sensor, no lo perfore ni lo caliente por encima de +80 °C.
- Cuando la batería se agote, deposite el sensor entero en un punto de recogida de pilas para su reciclaje. Es normal que la batería se hinche un poco cerca del final de su vida útil.
7Solución de problemas
| Problema | Solución |
|---|---|
| No hay posición GNSS en exteriores | El GNSS necesita cielo abierto: compruebe que nada cubre el tracker y que su frontal, su lado superior o su lado derecho están orientados hacia el cielo. Mantenga actualizados la hora y el almanaque (consulte Posicionamiento por GNSS). |
| No hay escaneo cuando el activo se detiene | El Still Threshold o el Moving Threshold están configurados demasiado bajos, por lo que el sensor cree que sigue moviéndose (consulte Movimiento y tiempo de movimiento). Auméntelos. |
| Los escaneos se detienen cuando el activo se mueve mucho | El presupuesto de escaneos se ha agotado. Los escaneos restantes llegan cuando se ha repuesto; aumente el 15 Minute Scan Budget solo si la batería lo permite. |
| No hay posición, o es poco precisa | Una posición requiere un servicio en la nube compatible con el posicionamiento por GNSS y por Wi-Fi, por ejemplo Yggio, y suficientes puntos de acceso de 2,4 GHz que el servicio conozca; las redes que solo usan 5 GHz no se ven. Consulte Cómo funciona el posicionamiento por Wi-Fi. |
| No ocurre nada al acercar el teléfono | Compruebe que el NFC está activado y que ha quitado la funda del teléfono. Apoye el teléfono plano sobre la esquina inferior izquierda y muévalo despacio hasta que avise del contacto; después, no lo mueva (consulte Localizar las antenas NFC). |
| Solicitud de unión (Join Request) en el servidor de red, pero sin Join Accept | Compruebe las claves, el JoinEUI 70B3D52C0001D4C3, la versión de LoRaWAN (1.0.4), los parámetros regionales (RP002-1.0.3) y el plan de frecuencias. En US915 y AU915, la subbanda debe coincidir con la del gateway. |
| No aparece nada en el servidor de red | Compruebe que el gateway está encendido y en línea, y que el sensor está dentro del alcance y no dentro de un recinto metálico cerrado. Después, inicie una nueva unión con NFC, como en el paso 3. |
| «MIC mismatch» | Las claves son incorrectas. Compruebe que pertenecen a este sensor y que están bien escritas. |
| Llegan mensajes, pero el decodificador no muestra lecturas | Normalmente, el decodificador no ha recibido la identidad de la aplicación. Envíe 00 por el puerto 15 y compruebe que el decodificador está actualizado (consulte Qué aplicación ejecuta el sensor). |
| La aplicación Hugin pierde la conexión | Mantenga el teléfono quieto hasta que la aplicación haya terminado (consulte Localizar las antenas NFC). |
| Un ajuste nuevo no surte efecto | Un downlink solo llega después del siguiente mensaje del sensor, y más tarde en una red con mucho tráfico (consulte Cambiar los ajustes). Compruebe que sigue en cola y que se generó para el rulesCrc32 que comunica el sensor. |
| Faltan mensajes o llegan de forma irregular | Compruebe el RSSI y la SNR. Es posible que el sensor esté demasiado lejos del gateway o encerrado en metal. Algunos canales también pueden sufrir interferencias en la misma banda de frecuencias, por ejemplo de un transmisor de telefonía móvil cercano o de un lector RFID. |
8Referencia técnica
Para integradores. Los valores siguientes corresponden a la aplicación Tracker-GNSS November 2026. Otras versiones pueden ser distintas: consulte la documentación de aplicaciones VSM o la VSM Configuration Tool para la suya.
Qué aplicación ejecuta el sensor
Justo después de unirse a la red, el sensor envía la identidad de su aplicación, el rulesCrc32, por el puerto 15. El decodificador la utiliza para elegir la traducción correcta, y usted la necesita para generar los downlinks adecuados. Para esta aplicación es:
| Aplicación | Tracker-GNSS |
| Versión | November 2026 |
| rulesCrc32 | 1583824533 (hex 5E673E95) |
| Versión anterior | Tracker R27–R33, rulesCrc32 3802553086: consulte la revisión A de este manual |
Si no recibió el mensaje, envíe 00 por el puerto 15 y el sensor volverá a enviar su identidad. La aplicación NFC Hugin también muestra in situ la aplicación y su versión.
Aplicaciones alternativas: además de Tracker-GNSS, Sensative puede ofrecer otras aplicaciones VSM para el mismo hardware. Están disponibles en la aplicación NFC Hugin (Android) y también pueden cargarse en el sensor por LoRaWAN. Pregunte a Sensative qué aplicaciones se adaptan a su uso. Después de un cambio, solicite la identidad con 00 por el puerto 15 y utilice la documentación de esa aplicación.
LoRaWAN y puertos
| LoRaWAN | MAC 1.0.4, parámetros regionales RP002-1.0.3, clase A, OTAA, EIRP máxima 14 dBm |
| JoinEUI | 70B3D52C0001D4C3 (todos los sensores Square y Puck) |
| Puerto | Dirección | Contenido |
|---|---|---|
| 1 | Uplink | Temperatura, recuento y tiempo de movimiento, inclinación y batería (consulte Mensajes) |
| 11 | Uplink | Las mismas salidas en forma comprimida |
| 12 | Uplink | Datos registrados: un mensaje guardado mientras el sensor no tenía red y enviado más tarde con la hora en que se registró |
| 15 | Uplink | Identidad de la aplicación (rulesCrc32), lo primero que envía tras unirse |
| 15 | Downlink | 00 pide al sensor que vuelva a enviar la identidad de su aplicación |
| 21 | Uplink | Escaneos GNSS, para el posicionamiento |
| 22 | Uplink | Metadatos de los escaneos GNSS |
| 23, 24 | Uplink | Escaneos Wi-Fi, para el posicionamiento. Llegan por el puerto 23 o el 24; el decodificador admite ambos. |
| 2 | Downlink | Ajustes y solicitudes de lectura (consulte Ajustes en el puerto 2) |
| 2 | Uplink | Respuesta del sensor con sus valores actuales |
| 7 | Downlink | Configuración completa en un solo payload (consulte Configuración completa en el puerto 7) |
| 7 | Uplink | El estado de esa configuración: None, Applied, Error o Dirty |
Mensajes
Cada salida tiene un id y una escala. El servidor de red acusa recibo de las salidas «confirmadas».
| Salida | Id | Tamaño y escala | Unidad | Confirmada | Se envía |
|---|---|---|---|---|---|
| temp | B0 | 2 bytes, × 0,01 | °C | No | Ante un cambio mayor que la Temperature Hysteresis (medida cada 15 minutos) |
| averageTemp | B1 | 2 bytes, × 0,01 | °C | No | Cada Average Temp Interval, si ha cambiado más que la Temperature Hysteresis |
| tempAlarm | 80 | 1 byte | 0 = sin alarma, 1 = alta, −1 = baja | Sí | Cuando cambia el estado de alarma |
| motionCount | BA | 4 bytes | número de movimientos desde la puesta en marcha | No | Cada hora si ha cambiado, cuando Enable Motion Count Report está activado |
| motionTimeMinutes | BB | 4 bytes | minutos con movimiento desde la puesta en marcha | No | Cada hora si ha cambiado, cuando Motion Time Enabled está activado |
| positionX, positionY, positionZ | 98 99 9A | 4 bytes cada uno, × 0,001 | m/s² (gravedad en cada eje) | Sí | Con el informe de inclinación activado: la orientación de referencia, en la primera comprobación y después de cada desplazamiento |
| positionMoves | 9B | 4 bytes | desplazamientos desde la puesta en marcha | Sí | Con el informe de inclinación activado: con la nueva referencia después de cada desplazamiento |
| batteryPercent | 81 | 1 byte | % (estimado) | Sí | Una vez a la semana |
Ajustes
Los valores predeterminados son aquellos con los que arranca el sensor. El id es el que se usa en un downlink por el puerto 2. Los valores se envían en los pasos indicados: la histéresis de temperatura, en pasos de 0,01, se envía como cien veces su valor, y el Position Moved Threshold, en pasos de 0,001, como mil veces; todos los demás son números enteros.
| Ajuste | Nombre en la aplicación | Id | Función | Unidad | Rango | Predeterminado |
|---|---|---|---|---|---|---|
| Still Threshold | stillMotionThreshold_mm_s2 | B3 | Intensidad que debe tener un movimiento para contar como movimiento mientras el sensor está quieto. Si es demasiado baja, cree que siempre se está moviendo. | mm/s² | 150–7350 | 920 |
| Moving Threshold | movingMotionThreshold_mm_s2 | B4 | Intensidad mínima de un movimiento para que cuente como movimiento continuado mientras el sensor se desplaza. | mm/s² | 150–7350 | 460 |
| Minimum Wifi Count | minimumWifiCount | A6 | Cuántos puntos de acceso Wi-Fi debe encontrar un escaneo para que el tren de escaneos se detenga. | puntos de acceso | 1–15 | 3 |
| Still Wifi Scan Again At Minute | singleWifiScanAgain_minutes | A5 | Minuto del segundo escaneo Wi-Fi limitado después de que el sensor empiece o deje de moverse. −1 lo desactiva. Evite 1: el primer escaneo es siempre en el minuto 1. | minutos | −1 a 127 | 2 |
| Full Wifi Scan At Minute | fullWifiScan_minutes | A8 | Minuto del escaneo Wi-Fi completo después de que el sensor empiece o deje de moverse. −1 lo desactiva. Evite 1. | minutos | −1 a 127 | 15 |
| Limited Wifi Scan Channel Mask | limitedScanChannels | B8 | Los canales Wi-Fi de los escaneos limitados, como máscara de bits: los canales 1 y 3 son 101 en binario, 5 en decimal. 0 significa todos los canales. Menos canales ahorran energía. | máscara de bits | 0–65 535 | 0 |
| Full Wifi Scan Channel Mask | fullScanChannels | B9 | Los canales Wi-Fi del escaneo completo, también como máscara de bits. | máscara de bits | 0–65 535 | 0 |
| GNSS Mode | gnssMode | AC | 1 inicia cada tren de escaneos con un escaneo GNSS, con un respaldo Wi-Fi opcional. 0 es primero Wi-Fi, con el GNSS como último paso. | activado/desactivado | 0–1 | 0 |
| GNSS Scan At Minute | gpsScan_minutes | A9 | Minuto del escaneo GNSS, el último paso del tren de escaneos cuando el GNSS Mode está desactivado. −1 lo desactiva. Evite 1, y evite el mismo minuto que el escaneo Wi-Fi completo. | minutos | −1 a 127 | 60 |
| Minimum Satellite Count | minimumGnssCount | A7 | En GNSS Mode: cuántos satélites debe encontrar un escaneo GNSS para que el tren de escaneos se detenga; con menos, sigue el escaneo Wi-Fi de respaldo. El número mínimo de satélites para que un resultado GNSS llegue a enviarse es fijo: 3 en GNSS Mode y 5 para el escaneo del GNSS Scan At Minute. | satélites | 1–15 | 3 |
| Fallback WIFI Scan At Minute | backUpWifiGnssScanMinutes | AD | En GNSS Mode: minuto del escaneo Wi-Fi de respaldo, si el escaneo GNSS no ha encontrado suficientes satélites. −1 lo desactiva. No lo configure antes del minuto 1. | minutos | −1 a 127 | −1 (desactivado) |
| Moving Scan Interval | movingScanIntervalMinutes | BC | Reinicia el tren de escaneos con este intervalo mientras el sensor se mueve. −1 lo desactiva. No lo configure más corto que el tren de escaneos. | minutos | −1 a 32 768 | −1 (desactivado) |
| Stationary Scan Interval | stationaryScanIntervalMinutes | BD | Reinicia el tren de escaneos con este intervalo mientras el sensor está quieto. −1 lo desactiva. | minutos | −1 a 32 767 | 1440 |
| 15 Minute Scan Budget | quarterlyScanBudget | A4 | Cuántos escaneos se añaden al presupuesto de escaneos cada 15 minutos. | escaneos | 1–15 | 3 |
| Max Scan Budget | maxBudget | B5 | El máximo que puede acumular el presupuesto de escaneos. Cada escaneo consume una unidad. | escaneos | 1–32 767 | 100 |
| Tracker Options | trackerOptions | AE | Activa las funciones opcionales, un bit cada una; sume los valores para combinarlas. 1 = informe de inclinación, 4 = escaneo solo tras detenerse (consulte Funciones opcionales). El bit 2, la presión del aire, necesita un barómetro, que Square Tracker Xtreme no tiene: déjelo desactivado. | máscara de bits | 0–7 | 0 |
| Position Moved Threshold | positionMovedThreshold_m_s2 | BE | Informe de inclinación: cuánto debe alejarse de la referencia el vector de gravedad medido para que el sensor cuente como desplazado, expresado como la longitud de la diferencia. Inclinarlo un ángulo lo desplaza 2 g sen(ángulo/2): 0,86 m/s² para 5°, 1,71 para 10°, 3,41 para 20°, 5,08 para 30° y 9,81 para 60°. | m/s², pasos de 0,001 | 0,3–19,6 | 1,71 |
| Enable Motion Count Report | motionCountEnabled | AA | 1 envía el número de movimientos detectados, cada hora si ha cambiado. | activado/desactivado | 0–1 | 0 |
| Motion Time Enabled | motionTimeEnabled | AB | 1 envía el número de minutos con movimiento, cada hora si ha cambiado. | activado/desactivado | 0–1 | 0 |
| Temperature Hysteresis | tempHysteresis | B2 | Cambio de temperatura a partir del cual se envía una nueva lectura o media. | °C, pasos de 0,01 | 0,1–127 | 2 |
| Average Temp Interval | averageTempIntervalHours | A0 | Con qué frecuencia se envía la temperatura media, si ha cambiado más que la histéresis. | horas | 1–127 | 2 |
| Temperature Alarm Low Level | tempAlarmLowLevel | A1 | Nivel de alarma bajo. Debe ser inferior al nivel alto; de lo contrario, la alarma queda desactivada. | °C | −128 a +126 | 2 |
| Temperature Alarm High Level | tempAlarmHighLevel | A2 | Nivel de alarma alto. Debe ser superior al nivel bajo; de lo contrario, la alarma queda desactivada. | °C | −127 a +127 | 60 |
| Roaming Network Count | roamNetworkCount | A3 | Número de identidades de red LoRaWAN que se prueban sucesivamente (consulte Red e itinerancia). | número | 1–15 | 1 |
| Quick Rejoin Budget | quickRejoinBudgetMax | B6 | Cuántos intentos de unión rápidos hace el sensor tras perder una red (cada hora, y 15 minutos después de haber dejado de moverse) antes de volver a un intento al día. El presupuesto se repone en cada unión. 0 deja solo el intento diario. | número | 0–32 767 | 10 |
Registros del dispositivo
Pertenecen al firmware del sensor y no a la aplicación, pero la aplicación los utiliza y pueden cambiarse de la misma manera. No los cambie si no tiene un motivo concreto.
| Registro | Nombre | Id | Función | Unidad | Rango | Predeterminado |
|---|---|---|---|---|---|---|
| Downlink Timeout | LINKCHECK_TIME | D0 | Tiempo que pasa el sensor sin recibir nada de la red antes de abandonarla y quedar sin unión. Cualquier downlink, incluido un acuse de recibo, reinicia la cuenta. A partir de la mitad de ese tiempo, todos los uplinks se envían como confirmados; a partir del 80 %, el sensor también envía sus propias comprobaciones de enlace. 0 desactiva la comprobación. | segundos | 300–2 592 000 | 28 800 (8 horas) en esta aplicación |
| Device Time Max Age | DEVICE_TIME_MAX_AGE | CD | Cuánto tiempo confía el sensor en su reloj. Una vez transcurrido este tiempo, los escaneos GNSS pasan a ser autónomos (ya no asistidos), y a partir de la mitad de él el sensor pide la hora a la red LoRaWAN con la solicitud estándar DeviceTime (DeviceTimeReq, LoRaWAN 1.0.3 y posteriores): primero al cabo de un minuto y después a intervalos que se duplican hasta unas 68 horas, hasta que obtiene una respuesta. El servidor de red debe responder a las solicitudes DeviceTime. 0 lo desactiva: el sensor no tiene entonces hora, los escaneos GNSS son autónomos y las lecturas tomadas sin red no se registran. El reloj suele desviarse unos segundos al día, más en exteriores. | segundos | 0–4 294 967 295 | 604 800 (7 días) |
Salir de la red
Para que Square Tracker Xtreme salga de la red de inmediato, escriba 1 (no unido) en su registro DEVICE_STATE: envíe C8 00 00 00 01 por el puerto 2 (base64 yAAAAAE=). Después vuelve a unirse igual que cuando pierde la red (consulte Red e itinerancia). Las lecturas tomadas mientras no está unido se guardan y se envían cuando vuelve a unirse.
Perfiles publicados
Para esta aplicación no hay perfiles predefinidos publicados. El sensor arranca con los valores predeterminados de la tabla de ajustes; para cambiarlos, utilice Custom en la VSM Configuration Tool.
Ajustes en el puerto 2
Un downlink por el puerto 2 es una lista de registros de 5 bytes cada uno: un byte para el id del ajuste y, a continuación, el valor como entero de 32 bits con signo, empezando por el byte más significativo. El valor se expresa en los pasos propios del ajuste: una histéresis de temperatura de 2 °C en pasos de 0,01 se envía como 200; un intervalo de escaneo de 30 minutos se envía como 30. Los valores negativos se escriben en complemento a dos, así que −10 pasa a ser FF FF FF F6. El sensor aplica los valores y responde por el puerto 2 con los valores que tiene ahora.
Leer valores
Un downlink de uno a cuatro bytes por el puerto 2 es una solicitud de lectura: el sensor devuelve el valor actual de cada id que contiene.
| Downlink en el puerto 2 | El sensor responde con |
|---|---|
04 | Temperatura actual, en centésimas de grado |
16 | El estado de movimiento actual |
BD | El Stationary Scan Interval configurado actualmente (cualquier id de ajuste funciona del mismo modo) |
Configuración completa en el puerto 7
La VSM Configuration Tool también puede empaquetar una configuración en un único payload para el puerto 7. Empieza con el CRC de la aplicación y termina con una suma de comprobación de la configuración (configCrc32). El sensor comunica el resultado por el puerto 7: None, Applied, Error o Dirty.
Ejemplo práctico 1: primero GNSS, para activos que están sobre todo en exteriores
Activar el GNSS Mode, con un escaneo Wi-Fi de respaldo en el minuto 5 si el escaneo GNSS encuentra muy pocos satélites. Los ejemplos se han construido con el formato de registro de Ajustes en el puerto 2 para el rulesCrc32 1583824533 y se han comprobado con el traductor VSM de código abierto; el payload del puerto 7 incluye la identidad de la aplicación y la suma de comprobación, tal como lo genera la VSM Configuration Tool. Envíe uno de los payloads, el del puerto 2 o el del puerto 7, no ambos.
| Ajuste | Valor | Se envía como | Registro |
|---|---|---|---|
| GNSS Mode | activado | 1 | AC 00 00 00 01 |
| Fallback WIFI Scan At Minute | 5 | 5 | AD 00 00 00 05 |
| Puerto 2 (hex) | AD 00 00 00 05 AC 00 00 00 01 |
| Puerto 2 (base64) | rQAAAAWsAAAAAQ== |
| O puerto 7 (hex) | 5E 67 3E 95 02 0A AD 00 00 00 05 AC 00 00 00 01 00 74 7F 8A 41 |
Ejemplo práctico 2: posiciones mientras el activo se mueve
Reiniciar el tren de escaneos cada 30 minutos mientras el sensor se mueve. Cada reinicio consume escaneos del presupuesto y batería.
| Ajuste | Valor | Se envía como | Registro |
|---|---|---|---|
| Moving Scan Interval | 30 min | 30 | BC 00 00 00 1E |
| Puerto 2 (hex) | BC 00 00 00 1E |
| Puerto 2 (base64) | vAAAAB4= |
| O puerto 7 (hex) | 5E 67 3E 95 02 05 BC 00 00 00 1E 00 1B 8D A1 FE |
Ejemplo práctico 3: el informe de inclinación
Activar el informe de inclinación, para que el tracker informe cuando el activo se ha inclinado o girado: Tracker Options 1.
| Ajuste | Valor | Se envía como | Registro |
|---|---|---|---|
| Tracker Options | informe de inclinación | 1 | AE 00 00 00 01 |
| Puerto 2 (hex) | AE 00 00 00 01 |
| Puerto 2 (base64) | rgAAAAE= |
| O puerto 7 (hex) | 5E 67 3E 95 02 05 AE 00 00 00 01 00 8C A5 68 E9 |
9Especificaciones
| Posicionamiento | GNSS (GPS y BeiDou) en exteriores, escaneo Wi-Fi de 2,4 GHz en interiores; se necesita un servicio en la nube compatible con ambos |
| Sensores | Movimiento e inclinación (acelerómetro 3D), temperatura (típica ±2 °C) |
| Memoria | Registro de datos integrado, que se envía por LoRaWAN cuando el sensor vuelve a conectarse |
| Radio | LoRaWAN 1.0.4, clase A, OTAA; JoinEUI 70B3D52C0001D4C3 |
| Planes de frecuencias | EU868 · US915 · AU915 · AS923-1 · AS923-2 · KR920 · IN865 |
| Alcance | Hasta 10 km con visión directa |
| Configuración | NFC (Android) y por radio |
| Aplicación | Aplicación VSM Tracker-GNSS (noviembre de 2026) |
| Batería | LiMnO₂ integrada, 4000 mAh; 10 años con 72 posiciones al día |
| Grado de protección IP | IP68 |
| Resistencia a impactos | IK06 |
| Temperatura de funcionamiento | −20 a +60 °C |
| Dimensiones | 67,2 × 60,4 × 13 mm |
| Peso | 61 g |
| Montaje | Marco para tornillos incluido; también se puede usar adhesivo o bridas a través de los ojales |
10Soporte
- VSM Configuration Tool, abierta en esta aplicación: vsm-lora-config-app.service.sensative.net
- Documentación de la aplicación VSM para esta versión: github.com/Sensative/vsm-application-documentation
- Cliente MQTT y decodificador Munin (código abierto): github.com/Sensative/vsm-mqtt-client-open-source
- Traductor VSM (código abierto): github.com/Sensative/vsm-translator-open-source
- Aplicación NFC Hugin: Sensative Docs
- Soporte, preguntas frecuentes y descargas: sensative.com/support
- Página del producto y ficha de producto: sensative.com/sensors/square-tracker-xtreme
- LoRaMESH/LoRaPOS: disponible como aplicación VSM opcional
Fuentes: Sensative Docs, Square Tracker Xtreme (diciembre de 2024, incluidos los tiempos de escaneo GNSS), FAQ Square & Puck y Hugin NFC application; las fuentes y la documentación de la aplicación en el repositorio vsm-applications de Sensative (Tracker-GNSS, 10 de noviembre de 2026) y las definiciones de producto en dots-builds; VSM translator (código abierto); especificaciones de los datos de producto de sensative.com; posicionamiento por Wi-Fi: Semtech, Wi-Fi geolocation with LoRa Edge.